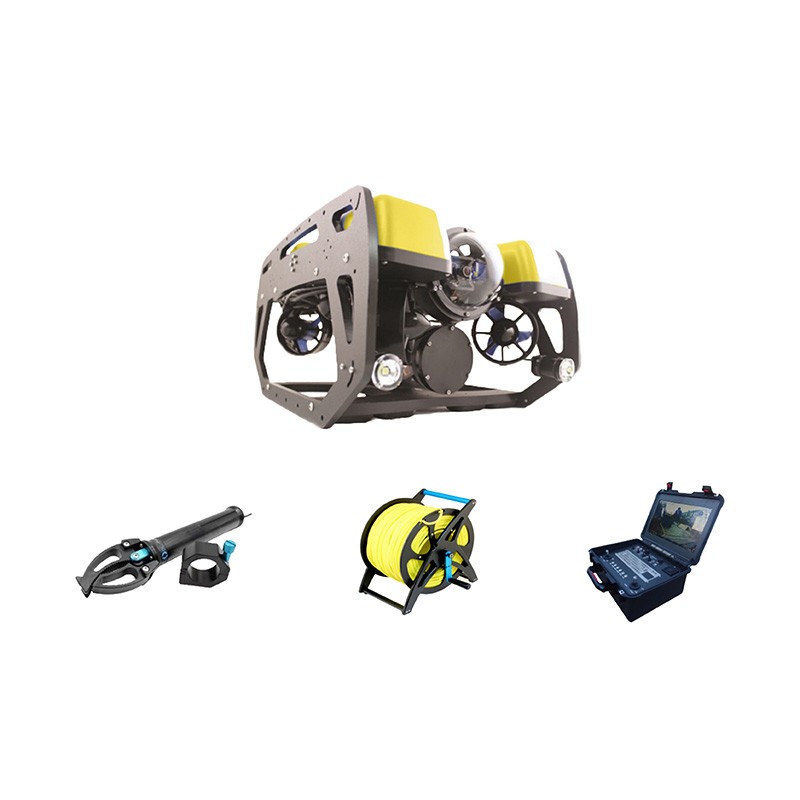
水下搜救机器人校准
一、概述
水下搜救机器人校准是指利用标准设备与规范流程,对机器人搭载传感器、导航单元、动力系统、声学探测装置及机械执行机构开展定量检测与参数修正,消除仪器漂移、环境干扰带来的测量误差,保障机器人在水下搜救任务中获取数据准确、运动控制稳定。水下搜救场景环境复杂,水体密度、水温、悬浮颗粒物、水压持续变化,机器人长期作业后各项参数易发生偏移,定期开展校准是任务安全实施的基础工作。
二、校准主要对象
惯性导航与定位系统
对加速度计、陀螺仪、深度传感器、多普勒测速仪进行标定。修正零位偏差、刻度系数误差,消除水压变化、水体流动造成的定位漂移,保证机器人水下位置、姿态数据可靠。
声学探测设备
包含前视声呐、侧扫声呐、多波束测深系统。校准声速补偿参数、波束指向角、探测距离阈值,修正声波在水体中传播产生的信号衰减与测距偏差,提升水下目标识别能力。
视觉成像系统
针对水下摄像头开展畸变校正、白平衡标定,建立水体光学衰减补偿参数,降低水体散射对图像清晰度的影响,为搜救目标识别提供有效影像数据。
动力与推进系统
检测各推进器推力输出一致性,校准电机转速反馈参数,校验姿态闭环控制逻辑,确保机器人在水流扰动下保持预设航向、悬停位置。
机械作业单元
针对机械臂、抓取装置开展末端定位精度校准,标定关节角度传感器,保证水下打捞、样本采集动作定位误差处于允许范围。
通信与数据链路
测试水声通信时延、数据传输误码率,校准信号发射功率与接收灵敏度,保障水面控制站与机器人之间指令稳定传输。
三、校准实施流程
校准前准备
检查机器人壳体密封性能,确认无渗水隐患;记录设备出厂标定参数、历史校准报告;准备压力标定罐、标准声速测量仪、基准标定靶、姿态基准平台等标准器具;清理机器人传感器表面附着物。
实验室静态校准
在无水流、恒温水槽环境下开展基准测试。依次完成传感器零位校准、姿态基准标定、声学设备基准测距测试,采集原始误差数据,写入设备参数补偿文件。
水池动态校准
在可控水深、稳定水流的标准水池开展动态测试。设定直线航行、定点悬停、转向、目标探测、机械臂操作等标准工况,记录实际运行数据与理论值偏差,迭代修正控制参数。
现场预校准
正式搜救作业前,在任务水域现场测量水体温度、盐度、声速剖面,将环境参数导入机器人系统完成环境补偿校准;开展短时试航,验证各项系统工作状态。
数据归档与判定
汇总全部校准测试数据,对比行业技术规范判定各项指标是否合格。误差超出允许阈值时重新调整硬件或更新标定参数;形成正式校准记录,作为作业资质与任务备案文件。
四、校准周期与影响因素
水下搜救机器人校准周期根据作业频次、水下环境恶劣程度确定。长期在浑浊水域、深潜高压环境作业的机器人,应当缩短校准间隔。
影响校准效果的主要因素:水体盐度、温度分层、水下压力变化、传感器老化、碰撞震动、生物附着。每次机器人经历碰撞、大修、长时间存放后,必须重新开展全面校准。
五、校准工作意义
规范完成校准的水下搜救机器人,能够减少探测盲区,降低目标漏检、误判概率;提升运动控制精度,避免碰撞障碍物;保障探测数据具备可追溯性。在校寻获目标、水下勘察等搜救任务中,稳定的设备性能直接提升搜救效率,降低任务风险。