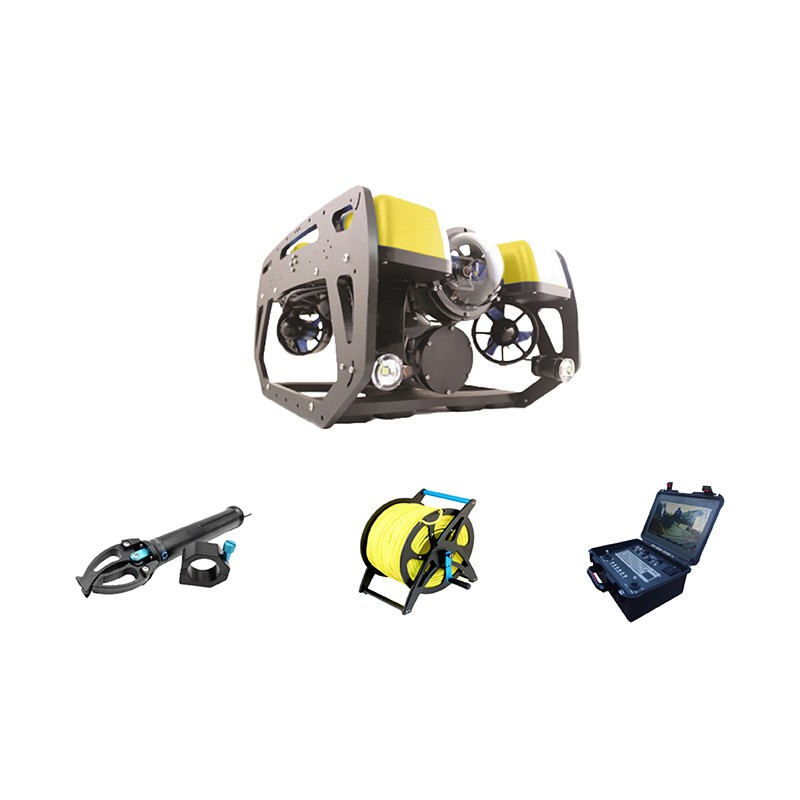
水下探测搜救机器人校准
一、目的与适用范围
水下探测搜救机器人常用于沉船探查、落水人员搜寻、内涝车辆定位、坝体/桥墩巡检等任务。水下环境存在水压变化、水温分层、盐度差异、悬浮物遮挡、水流扰动和无GPS信号等问题,机器人长期存放、运输、维修或换装载荷后,传感器和控制参数容易发生偏移。
校准的目的,是通过标准设备与规范流程,对机器人的感知、导航、控制、作业和通信系统进行检查、标定与参数修正,使“测得准、走得稳、看得清、控得住”,避免搜救过程中出现深度误报、姿态漂移、声呐误判、图像变形、机械臂抓空等风险。
本内容适用于ROV(遥控水下机器人)、AUV(自主水下机器人)、便携式搜救ROV等通用场景,可作为作业前检查、定期维护、任务前预校准的通用模板。
二、主要校准对象
1.惯性导航与姿态系统
包括加速度计、陀螺仪、磁力计、航向姿态参考系统AHRS/INS。
校准零位偏差、尺度因子、安装角和非正交误差;
消除壳体磁干扰、电机磁场干扰;
修正温度引起的零偏漂移。
水下没有GPS,姿态一旦不准,位置积分会快速发散;因此IMU是搜救机器人校准的核心对象之一。
2.深度与压力系统
深度计/压力传感器用于判断下潜深度、定深航行和离底高度。
在压力罐或标准水深点进行零深、半量程、满量程校准;
结合温度传感器做温度补偿;
海水/淡水密度不同,需按任务水域修正深度解算。
一般原则:工作水深≤500m时,可取0m、50%设计水深、设计水深作为校准点;工作水深>500m时,可取0m、500m、设计水深作为校准点。
3.声学探测系统
包括前视声呐、侧扫声呐、多波束测深、多普勒计程仪DVL、水声定位系统。
校准声速参数:输入现场温度、盐度、深度/CTD剖面;
校准波束指向角、发射功率、接收灵敏度、测距偏差;
DVL需标定安装角、杆臂和速度比例,否则会造成横向漂移;
声学定位系统需标定信标时延、声线弯曲和水体声速剖面。
浑浊水体中“声呐找目标、光学确认目标”是搜救常用策略,声呐不准会直接导致漏搜或误报。
4.光学视觉系统
包括水下摄像机、云台相机、激光标尺、补光灯。
相机内参标定:焦距、主点、畸变系数;
外参标定:相机坐标系与载体坐标系相对位姿;
白平衡、曝光、色彩还原标定;
建立水体衰减、后向散射、绿光/红光补偿参数;
若用于目标尺寸判断,还需做尺度标定和距离标定。
搜救中经常要根据画面判断“是不是人、是不是车门、是不是沉木”,图像畸变和色偏会直接影响指挥员判断。
5.动力与运动控制系统
包括推进器、电调、舵机、定深/定向/定高控制回路。
校准推进器正反转方向与行程;
检查各推进器推力一致性;
标定电机转速反馈;
验证手动、自稳、定深、定点悬停、自动返航等模式;
在水流扰动下测试航向保持和深度保持误差。
搜救现场常有暗流,机器人“漂不住”就会撞障碍物、缠线缆、丢失目标。
6.机械作业系统
如机械手、打捞钩、切割器、采样篮。
标定关节角度传感器;
测试末端定位精度;
标定夹持力和负载保持能力;
验证抓取、释放、拖拽、系绳固定等动作重复性。
对落水车辆、被困人员、重要证物等目标,机械臂误差过大会造成二次伤害或打捞失败。
7.通信与数据链路
包括水面控制台、零浮力缆、水声通信、光通信、图传链路。
测试指令时延、图传卡顿、数据丢包;
校准水声通信时钟漂移;
检查缆绳长度、绞车计数与机器人位置的一致性;
验证失控保护、断链返航、深度超限保护等安全逻辑。
三、通用校准流程
1.校准前准备
检查舱体密封、O形圈、水密接头、电缆堵头;
清理镜头、声呐换能器、压力接口上的污泥和生物附着;
读取出厂标定参数和历史校准报告;
准备标准器具:姿态基准平台、压力标定罐、标准声速仪、CTD、标定板、标准目标球/靶板、无回声或低混响水池;
确认firmware/飞控参数版本,备份原参数。
2.实验室/车间静态校准
在恒温、无水流、低振动环境下进行:
加速度计六面校准;
磁力计多点旋转校准;
深度计压力点校准;
相机标定板校准;
声呐基准测距与波束角检查;
推进器空转方向和响应检查。
输出:零偏、比例系数、畸变参数、安装矩阵、补偿文件。
3.水池动态校准
在可控水深水池中开展:
直线航行:比对实际航迹与指令航迹;
定点悬停:记录横移、纵移、深度波动;
转向测试:检查航向超调与回稳时间;
定高航行:结合DVL/高度计/声呐检查离底控制;
目标探测:用标准目标测试声呐发现距离和虚警情况;
机械臂操作:完成“接近—对准—抓取—释放”闭环。
动态校准重点是看“控制算法+传感器融合”是否真的稳。
4.任务现场预校准
到达江河、水库、海港、内涝现场后,必须做环境补偿:
测现场水温、盐度、浊度、流速;
投CTD或声速仪,更新声速剖面;
机器人入水后在开放水域短距试航;
检查深度跳变、姿态抖动、声呐噪点、图像偏色;
与已知岸标、浮标、水下信标比对位置;
确认水面站、图传、声通信、应急断链逻辑正常。
现场预校准不是重复实验室工作,而是把“实验室标准环境”切换到“真实搜救环境”。
5.校准结果判定与归档
形成校准报告:设备编号、环境参数、校准项目、误差值、合格判据、处理措施;
超差项目应复测;无法修正时更换传感器或限制使用场景;
将补偿参数写入飞控/感知系统,并备份;
建立“每次任务前—每月定期—维修后—换载荷后”的校准台账。
四、常见误差与处理
| 现象 | 可能原因 | 处理措施 |
|---|---|---|
| 深度读数漂移 | 温度影响、大气压力变化、淡水/海水密度未切换 | 温度补偿、现场零深重置、密度参数修正 |
| 航向慢慢偏 | 磁力计受电机/缆绳干扰、IMU零偏大 | 重标磁力计、做磁补偿、融合DVL/声学定位 |
| 声呐目标位置歪 | 声速不对、换能器安装角偏差 | 更新CTD声速剖面、重标安装矩阵 |
| 图像桶形畸变 | 相机内参未标定 | 用标定板重算内参和畸变系数 |
| 悬停时前后漂 | 推进器推力不一致、流速未建模 | 推进器配平、加入水流补偿、限制作业流速 |
| 机械臂抓空 | 外参误差、视觉测距误差 | 重标手眼关系、近距再用光学确认 |
五、校准周期建议
每次任务前:密封检查、零深校准、姿态自检、声速更新、通信测试;
每月/每20~30次下潜:IMU、深度计、相机、声呐静态复校;
维修/碰撞/换载荷后:必须重新做安装角和坐标系标定;
长期存放后:先车间校准,再水池测试,再现场试航;
重大任务前:实验室+水池+现场三级校准。
六、通用结论
水下探测搜救机器人的校准,不是单点“调仪器”,而是围绕感知—定位—控制—作业—通信建立一套可信数据链。其通用原则是:
先静态后动态,先实验室后现场,先传感器后控制,先单机后系统;
用标准器具找误差,用环境参数做补偿,用任务工况验能力,用归档数据保可追溯。
只有把校准做成常态化流程,机器人在浑浊、低温、暗流、零可见度的搜救现场,才能真正做到“找到目标、认出目标、接近目标、处置目标”。