应急救援遥控潜水器使用指南
1 总则与适用范围
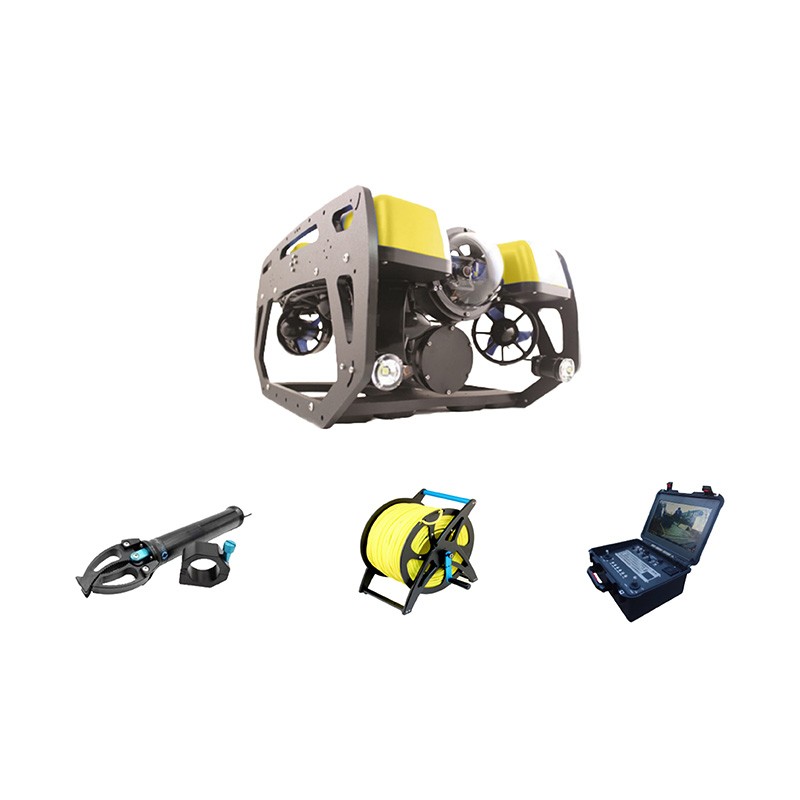
本指南适用于在应急救援场景下使用遥控潜水器(ROV)开展水下搜索、打捞、勘察与结构评估等作业。遥控潜水器是一种通过脐带缆与水面控制单元连接的无人水下装备,操作人员在水面端远程控制其水下航行与姿态调整,可搭载摄像头、声呐、机械手等设备,替代潜水人员进入深海、污染水域、密闭空间等危险环境执行任务。
应急救援ROV作业通常以观察级和轻作业级设备为主。观察级ROV负载重量小于30kg,适用于应急救援、水利水电等场景;轻作业级负载重量为30至100kg,可用于水域打捞等任务。救援作业的核心目标是在最短时间内完成目标定位、状态确认与必要的干预操作,因此设备选型应侧重部署速度、操作灵活性与环境适应性。
本指南涵盖作业前期准备、作业流程和应急操作,适用于救援与打捞等水下作业领域,内容覆盖作业准备、水下作业、作业结束与应急要求等环节。
2 作业前准备
2.1 设备检查
每次下潜前必须完成以下检查项目,确认无误后方可进入布放流程:
外观与机械检查:目视检查螺旋桨及各部件是否有异物缠绕,确认附属设备固定牢靠,检查框架及机械结构有无损伤。脐带缆外皮若发现割伤、磨损或压痕,禁止使用该缆进行作业。
功能测试:确认推进器动作正常,测试时间应控制在数秒以内;如需长时间测试,必须采取冷却措施。检查灯光、摄像头、机械手及视频录制功能是否正常。确认所有线缆与接头连接牢固,未使用的接头应安装堵头。
安全预设:电源接通前,将自动深度/航向开关置于关闭位置,手动深度控制旋钮归中,防止推进器意外启动。
维护性检查:若设备此前进行过潜水,应确认已完成淡水浸泡与推进器淡水运转维护程序。
2.2 环境与团队准备
气象与海况评估:根据现场风力、浪高、流速及能见度条件决定是否具备安全作业条件。救援作业时间窗口往往有限,但恶劣海况下的强行布放可能造成设备损失或人员伤害。
母船部署:根据海况合理部署母船。有动力定位的船舶宜将作业面置于下风舷(背风侧),以降低脐带缆受力和涌浪对ROV的冲击。
人员岗位确认:驾驶员、绞车操作员、布放回收观察员、脐带缆管理员应各就各位并完成通信测试。作业前应由ROV监督召开工前会,明确任务目标、作业区域、通信方式及应急程序。
通报驾驶台:吊放前必须通报驾驶台,确认母船保持航向稳定,尽量减少船体摇荡。
3 布放与回收
3.1 布放操作
布放是ROV作业中风险最高的环节之一。操作应按以下步骤执行:
确认所有非必要人员离开吊放区域。绞车操作员根据驾驶员指令将A型架吊至舷外,确保此时脐带缆不受张力。A型架到达舷外限位后,对脐带缆稍加张力使其无松弛部分。
布放回收观察员负责判断涌浪周期,选择最佳时机下达下降指令。绞车操作员以低张力拉紧脐带缆,将减震器压缩至约四分之三行程,然后解锁并开始下降ROV系统。ROV通过气水界面时承受的载荷最为剧烈,必须在观察员判断的时机快速通过。
ROV到达水面以下约15米深度时,驾驶员指示绞车停止操作,启动脐带缆管理系统和ROV动力装置,随后绞车切换至张力模式。确认一切正常后,继续下放至安全预留深度,再转入自由航行状态。
3.2 回收操作
回收顺序与布放相反。ROV返回至水面以下15米深度时,切换至绞车控制模式,由绞车将ROV提升通过气水界面。回收到甲板后,立即断开电源并连接接地带,安装摄像头保护盖,关闭应急闪光灯和射频信标。
4 水下作业要领
4.1 航行与姿态控制
水下作业的核心原则是“ROV的操控本质上是脐带缆的管理”。驾驶员应始终保持对脐带缆走向与张力的意识,避免缆线缠绕或钩挂。
自动功能使用:优先使用自动航向和自动深度功能进行巡航,输出功率控制在85%以内。手动操作时避免急剧的摇杆动作,防止推进器过载或姿态失控。
结构物接近:接近水下结构物时,应从下风侧(背风面)进入,且进入路线与退出路线必须保持一致。驶过目标中线后继续前进是禁止操作,这极易导致脐带缆缠绕。
4.2 应急救援专项要领
搜索模式:救援搜索通常采用平行扫测或扩展方形模式。在能见度允许的情况下,保持ROV距海底或目标区域恒定高度,利用侧扫声呐或成像声呐进行大范围快速排查。发现可疑目标后,降低高度至目视确认距离,切换至摄像头为主进行精细观察。
目标确认与记录:发现目标后,保持稳定悬停或低速环绕,记录目标位置坐标、姿态、外观特征及周围环境。视频录制与截图应同步进行,为后续打捞方案制定提供依据。
轻作业干预:如配备机械手,在救援打捞中可用于清理缠绕物、连接打捞索具或回收小型物品。操作机械手时ROV应保持稳定姿态,优先使用自动深度/航向功能辅助定深定向。
5 应急操作
5.1 常见应急场景处置
脐带缆缠绕:立即停止推进器输出,避免缆线进一步收紧。尝试通过反向推进和差速转向解除缠绕,若无效则收回至可操作距离由潜水员处理。严禁在缠绕状态下强行大功率推进。
通信中断:ROV通常设有自动浮出或自动定深功能。通信中断后应等待预设的安全延时,若通信未能恢复,设备应按预设程序上浮。操作人员应持续观察水面,准备回收。
推进器故障:单推进器失效时,利用剩余推进器差速控制航向和姿态,以最低能耗返回布放点。多推进器失效时应释放压载或利用机械手丢弃重物,使ROV获得正浮力自行上浮。
5.2 动力与电气安全
ROV系统涉及高压直流电(如300VDC),维护或维修前必须断开水面变压器模块电源并锁定隔离开关。操作人员应摘除戒指、手表等金属物品。脐带缆在LIM断开状态下仍可能带电,处理时应佩戴防护手套。
6 维护保养
6.1 潜水后即时维护
每次潜水后,应将ROV浸泡在淡水中至少1小时,然后启动推进器在淡水中运行约10分钟,以清除电机内的盐分残留和结晶。用淡水冲洗整机,重点清洁螺旋桨、接头和排放孔。检查螺旋桨是否有缠绕物,进行推进器旋转测试。
所有接头保持洁净干燥,不连接时盖好保护盖。盐和湿气会腐蚀接头引脚,必要时用流动淡水清洗并用气枪吹干。
6.2 定期深度保养
每50至100运行小时或每季度进行一次深度保养,内容包括:更换所有O型圈与密封圈(不得重复使用旧件),均匀涂抹硅基或氟碳基润滑脂;对关键舱室进行气压或水压保压测试;清洁相机窗口与镜头,校准深度计、罗盘等传感器;检查并复紧所有关键连接点螺栓至规定扭矩。
6.3 长期存放
设备长期闲置时,应彻底用淡水清洗并干燥后存放于温度5至25摄氏度的阴凉环境中。锂电池保持50%至60%电量,每90天进行一次充放电循环。使用防尘罩覆盖,避免阳光直射导致塑料件老化。建立设备保养日志,记录每次保养内容与更换零件,为故障诊断和寿命预测提供依据。
7 记录与文档
应急救援作业应建立完整的文档记录体系,包括:潜水前检查表、潜水后检查表、潜水日志、装备使用记录表、故障报告及维修记录。潜水日志应包含作业时间、位置坐标、最大深度、任务内容、观察结果及异常情况。视频与图像资料应按任务编号归档存储,作为救援行动的证据材料和后续分析的依据。
完整的记录不仅满足合规要求,更是设备状态追踪和故障预警的基础。通过分析保养日志与使用记录的关联,可以识别设备性能退化趋势,在故障发生前采取预防性维护措施。