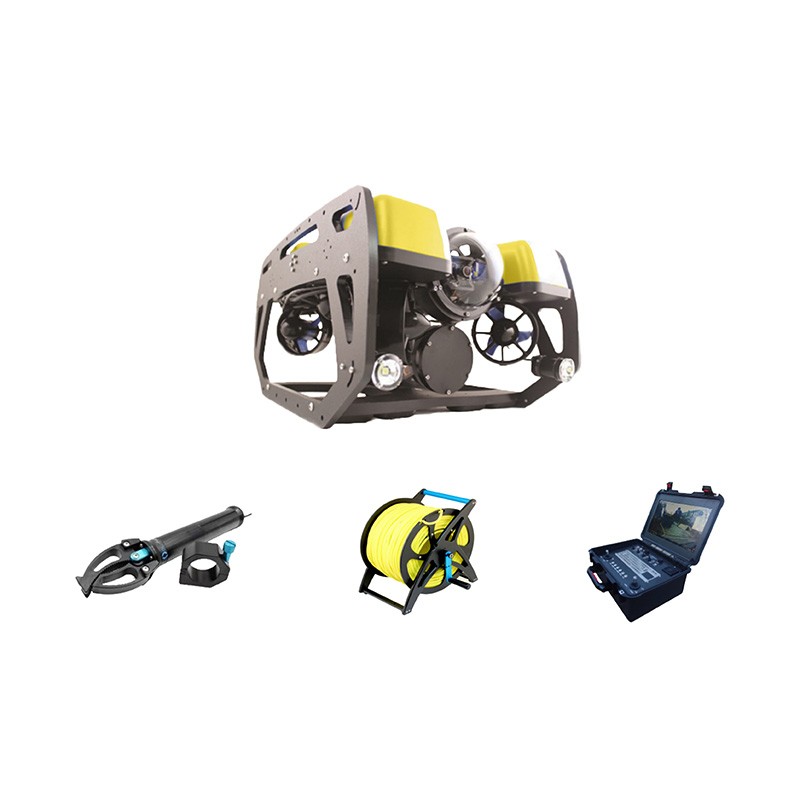
水下搜救机器人保养
水下搜救机器人(ROV,AUV或HOV)是执行复杂、高风险水下任务的关键装备。由于长期工作在高压、高腐蚀、高磨损的极端环境中,其性能稳定性直接关系到搜救效率与人员安全。因此,建立一套科学、规范的保养体系至关重要。以下是一份通用的水下搜救机器人保养指南。
一、 保养前的准备
在进行任何保养工作前,必须确保环境安全且流程规范:
断电隔离:彻底切断主电源及备用电源,防止意外启动。
清洁表面:使用淡水冲洗机器人外壳,去除海水盐分、泥沙、藻类等附着物,避免腐蚀和堵塞接口。
文档记录:查阅该型号机器人的维护手册,了解特定部件的保养周期和要求;同时记录本次保养前的运行状态(如故障代码、异常声音等)。
二、 核心系统保养要点
1. 机械结构检查
推进器:检查螺旋桨是否有裂纹、变形或缠绕物;清理推进器护罩内的杂物;检查轴承润滑情况,必要时更换防水润滑脂。
关节与连接件:检查机械臂、云台等运动部件的铰链、螺栓是否松动或锈蚀;对活动部位涂抹专用防水润滑剂,确保动作灵活无卡滞。
耐压壳体:仔细检查观察窗、电缆贯穿件、接线盒等密封部位是否有渗漏痕迹、裂纹或老化现象。发现密封圈破损应立即更换。
2. 电气系统维护
连接器与线缆:检查所有水下连接器是否清洁、干燥、无氧化;测试线缆外皮是否有破损、挤压痕迹。建议使用绝缘电阻测试仪检测关键线路。
电池组:对于AUV或携带电池的动力模块,检查电池外观有无鼓包、漏液;按厂家建议进行充放电循环校准;存储时保持适当电量(通常40%-60%),并置于阴凉干燥处。
传感器校准:对深度计、罗盘、DVL(多普勒测速仪)、声呐等传感器进行归零校准和功能测试,确保数据采集准确。
3. 光学与声学设备
摄像头/照明灯:清洁镜头玻璃,去除水渍、指纹;检查LED灯珠是否有损坏;测试变焦、对焦功能是否正常。
声呐系统:检查换能器表面是否清洁;在静水中测试声呐成像清晰度,调整增益参数以获得最佳效果。
三、 定期保养计划建议
| 保养级别 | 频率 | 主要工作内容 |
|---|---|---|
| 日常保养 | 每次作业后 | 淡水冲洗、外观检查、简单功能测试、数据备份、充电 |
| 月度保养 | 每月一次 | 深入清洁、紧固件扭矩检查、连接器防腐处理、传感器初步校准、软件版本更新 |
| 年度保养 | 每年一次 | 全面拆解检查(由专业工程师执行)、耐压壳体探伤、润滑油全部更换、电池容量测试、系统整体标定 |
⚠️ 注意:具体保养周期应根据实际使用频率、水质条件(如海水 vs 淡水)、任务强度等因素动态调整。
四、 常见故障预防与应急处理
进水问题:若发现内部潮湿或短路迹象,立即停止使用,联系专业技术人员进行干燥处理和密封性检测。切勿强行开机。
通信中断:检查水面端与水下载具之间的声学/光纤链路;清理声波发射器;确认天线或缆绳无物理损伤。
动力异常:监测电机电流和温度;若出现过热或功率下降,可能是电池老化或电机故障,需及时更换部件。
五、 安全注意事项
所有保养操作应在通风良好、防滑、防静电的环境中进行。
使用工具时应佩戴防护手套和眼镜,避免尖锐部件划伤。
严禁非专业人员擅自拆卸耐压舱体或修改控制系统参数。
保养过程中如发现任何潜在安全隐患,应立即上报并暂停使用该设备,直至问题解决。
结语
水下搜救机器人的可靠运行离不开细致入微的日常保养。通过严格执行标准化保养流程,不仅能延长设备使用寿命、降低维修成本,更能最大限度地保障搜救行动的成功率和作业人员的安全。建议各单位结合实际情况,制定个性化的《水下搜救机器人维护保养规程》,并定期对技术人员进行培训与考核。