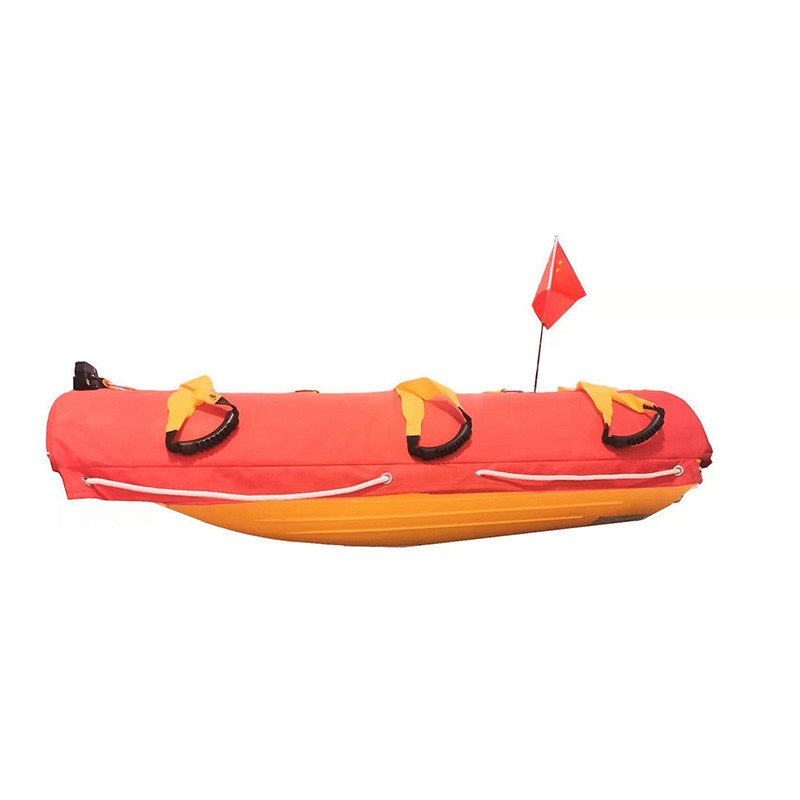
水上遥控救援飞翼校准
一、概述
水上遥控救援飞翼是一种用于水上应急救援的遥控设备,具备快速抵达落水者位置、提供浮力支撑及拖带回岸的功能。校准是确保设备航向精度、定位准确性及操控稳定性的必要维护环节。本文档规定了校准的操作流程、环境要求及注意事项。
二、校准前准备
设备检查:确认飞翼本体无明显损伤,舱体密封完好,无进水痕迹。
电池状态:安装满电电池,确认电压处于设备规定的工作范围内。
遥控器检查:确认遥控器电量充足,各操纵杆、开关动作正常,与飞翼的通信连接稳定。
环境要求:选择开阔、无强电磁干扰的水域或场地。校准过程中风速应低于设备规定阈值,水面无明显波浪。
工具准备:准备配套校准软件(如适用)、数据线、水平放置平台。
三、校准项目及操作步骤
3.1电子罗盘校准
电子罗盘用于确定飞翼的航向角,受周围磁场环境影响较大,需定期进行校准。
将飞翼置于水平、无磁性干扰的地面上或水面平台上。
接通电源,启动飞翼及遥控器。
进入遥控器菜单或校准软件中的"罗盘校准"功能。
按提示将飞翼在水平面内缓慢旋转至少一圈,使设备采集各方向的磁场数据。
旋转完成后,系统自动计算并保存校准参数。
界面显示校准成功提示后,关闭校准功能。
3.2GPS模块校准
GPS模块提供飞翼的位置信息,影响定点悬停和返航精度。
将飞翼置于室外开阔区域,确保天空视野不受遮挡。
启动飞翼,等待GPS模块完成搜星。
观察遥控器或软件界面上的卫星数量及信号强度指示,确认卫星数量达到设备要求的最低值。
若支持GPS辅助定位校准功能,按界面提示完成操作。
记录当前位置坐标,用于后续航点测试验证。
3.3加速度计校准
加速度计用于感知飞翼的姿态变化,是飞控系统稳定飞行的基础。
将飞翼放置于水平面上,确认机身处于水平状态。
进入校准菜单中的"加速度计校准"选项。
按提示依次将飞翼以不同面朝下放置(通常包括底面、左侧面、右侧面、前面、后面),每个面保持静止直至系统确认采集完成。
所有面校准完成后,系统自动计算零偏值并保存。
重启飞翼,确认校准参数已生效。
3.4遥控器行程校准
遥控器行程校准用于确保操纵杆输入与飞翼响应之间的映射关系准确。
进入遥控器设置菜单中的"行程校准"或"摇杆校准"选项。
按提示将各操纵杆依次推至最大行程位置(上下左右极限),再回中。
系统记录各通道的最大、最小及中点值。
保存校准数据,退出菜单。
手动测试各通道响应,确认无死区异常或行程偏差。
3.5推进器校准
推进器校准用于确保左右推进器的转速输出与操控指令一致。
将飞翼固定于测试支架或浅水区,确保推进器可自由旋转且不会造成设备移动。
进入飞控系统中的"推进器校准"功能。
按提示依次测试左、右推进器的正转和反转,观察转速是否对称。
若发现转速偏差超出允许范围,按系统指引进行微调。
校准完成后,进行短时间低速试运转,确认无异响、无异常振动。
3.6返航点设置
在每次执行任务前,确认GPS定位稳定。
在遥控器或软件中执行"设置当前位置为返航点"操作。
确认返航点坐标已更新并保存。
四、校准后验证
在安全距离内执行短距离遥控航行测试,观察航向是否稳定、转向是否准确。
测试定点悬停功能(如设备支持),确认位置漂移量在允许范围内。
测试返航功能,确认飞翼能准确返回设定的返航点。
记录校准日期、操作人员及校准结果,纳入设备维护档案。
五、注意事项
校准过程中,飞翼应处于断电或锁定状态,防止意外启动造成人员伤害或设备损坏。
校准环境应远离金属物体、高压线、通信基站等可能产生磁场或电磁干扰的设施。
若校准多次失败,应检查设备是否存在硬件故障,如传感器损坏、线路接触不良等。
每次更换电池、长途运输或长期存放后,建议重新执行校准流程。
校准操作应严格按照设备制造商提供的技术手册执行,不同型号的飞翼在参数和步骤上可能存在差异。