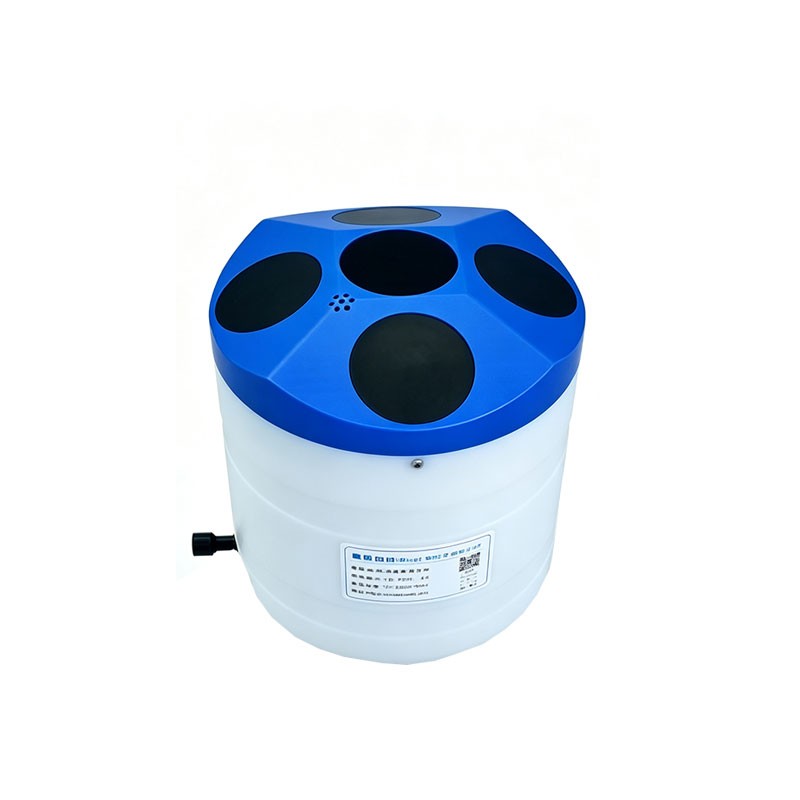
直读式ADCP校准
1目的与适用范围
直读式ADCP(声学多普勒流速剖面仪)通过向水体发射声波、接收悬浮颗粒回波的多普勒频移反演流速剖面。长期使用后,换能器晶体老化、波束几何偏移、姿态传感器漂移、声速参数偏差等会引入系统误差。
校准的目的不是"把数据改好看",而是:
核查仪器示值相对于标准参考值的偏差;
识别并修正航向、纵倾、横摇、波束角偏差;
确认底跟踪、水跟踪、声速补偿、深度测量是否可信;
形成可归档、可复校、可审计的依据。
本内容适用于河流水文测验、河道站网、明渠测流等场景中直读式ADCP的实验室核查与现场比测,不替代厂家专用标定流程,也不替代行业检定规程。
2校准前准备
2.1仪器外观与通电检查
换能器表面无划痕、凹坑、气泡附着、生物附着;
电缆、水密接头、密封圈完好,插针无弯曲氧化;
开机自检通过,通信正常,配置软件能读取序列号、固件版本、波束参数;
备份原始配置文件,记录出厂编号、频率、波束角、盲区、量程;
倾斜传感器、罗经、温度传感器自检无报警。
2.2标准器与工具
消声水池/标准水槽(带拖车系统)或经检定的现场比测断面;
经溯源的标准流速仪(旋桨式/走航式ADCP)作比测基准;
标准温度计(分辨率0.01℃)、盐度计;
声速剖面仪或声速计算表;
标准罗经/角度基准台(方位不确定度≤±0.5°);
高精度GNSS/DGPS(亚米级,用于底跟踪航程比法);
钢卷尺/激光测距仪(装夹几何复核)。
2.3环境要求
水温5–35℃,校准过程中变化≤±1℃;
水体含适量散射颗粒,回波强度满足工作条件,无气泡聚集;
水深≥3倍盲区且不小于2m;
现场比测段流态平稳、无大漩涡、无强电磁干扰;
实验室拖车法:速度点稳定后可重复采样。
3校准项目与方法
3.1姿态与罗经校准
直读式ADCP的航向、纵倾、横摇直接决定流速矢量方向。金属支架、电池组、附近铁磁件会造成磁异常,航向误差可达2°–10°,进而使流分量偏差达10%–16%。
步骤:
装夹到实际使用的支架上(带全套部署硬件校准,不单独裸机校);
输入测区磁偏角(用NGDC或最新地磁图,不用仪器自估代替);
按厂家流程做罗经单圈误差(one-cycle)校准;
用角度基准台复核纵倾、横摇零位;
残差目标:常规≤±0.5°,严控场景按合同收紧到±0.1°–±0.3°。
3.2声速校准
声速错了,整个流速剖面按比例偏。
实验室:实测水温、盐度,计算标准声速,与ADCP内置温度传感器读数比对;
现场:施测前测表层+底层水温,含盐水域补盐度,算平均声速录入;
检查温度传感器与独立水温计比对,超差先查温度链,不急着动系数;
记录声速剖面,不允许只填一个常数冒充全剖面。
3.3底跟踪校准(静水+直航)
静水状态启动底跟踪:
仪器不动时底跟踪流速应接近0,超说明书静态噪声阈值的记漂移量;
四波束信号强度、百分良好(percentgood)在正常区;
拖车或直航法:ADCP固定朝一个航向匀速走直线,DGPS记真位移,ADCP底跟踪记位移,算航程比BC/GC。
USGS常用判据(RDIRioGrande类仪器):
BC/GC<0.995→负偏;
BC/GC>1.003→正偏;
良好状态约0.998–0.999。
直航法操作要点:
湖库或缓流河段,水面平静;
单程400–800m,去程一趟、回程一趟为一对;
共4趟8程,每对之间把ADCP绕竖轴转45°,消除方向性偏置;
同航向速度尽量稳,DGPS与ADCP时钟对齐。
3.4流速校准(拖车法/水槽法)
ADCP固联拖车,设多点速度:0.2m/s起,覆盖到量程上限;
每点稳速后采集成串ensemble,弃掉过渡段;
同工况重复≥3次,算均值、标准差;
比对量:ADCP输出流速vs拖车标准速度;
分波束看一致性,不只用合成后的东/北分量掩盖波束问题。
3.5现场比测法(无法进水池时用)
选平直、断面稳定、无动床的河段;
标准仪(旋桨流速仪或已检走航ADCP)与待校仪同断面、同水层、同秒启动;
每点采样≥100s,避免把湍流脉动当系统误差;
多点覆盖低/中/高速段,画ADCP示值—标准值关系线;
动床河段先做动底测试,底跟踪不可信时改GNSS参照。
3.6深度与盲区核查
静水挂深:ADCP测深vs钢尺/压力式标准深度计;
记盲区距离、第一有效bin、单元厚度;
底跟踪深度与水跟踪剖面底界对比,不吻合查换能器安装倾角。
4数据处理与合格判定
4.1误差计算
示值误差:Δvi=ADCP示值−标准值;
系统偏差:各点Δvi的均值;
线性度:示值—标准值拟合残差;
重复性:同工况多次测量标准差;
零点漂移:静水底跟踪均值,应小于允许误差限1/3。
4.2通用参考限(非强制统一,按仪器等级从严)
| 项目 | 参考限 |
|---|---|
| 流速 | ≤±1%或±0.5cm/s,取较大值 |
| 流向 | ≤±5°(严控±1°–±10°视规范) |
| 底跟踪航程比BC/GC | 0.995–1.003 |
| 流量比测 | ≤±5% |
| 零点漂移 | <允许误差限1/3 |
| 罗经残差 | ≤±0.5°,严控再收 |
4.3超差处理顺序(别硬凑系数)
查声速设值、水温盐度是否实测;
查安装歪斜、波束角、俯仰、横摇零位;
查动底、底跟踪误判;
查信噪比、percentgood、换能器污损;
查罗经磁偏角与周边铁磁件;
以上都排完仍超差,再返厂校波束角/电子通道。
5校准周期与触发条件
新购投产前:必校;
常规环境:12个月一次;
高频使用、含沙量大、碰撞跌落、换能器磨损:缩到6个月;
固件升级、换主板/换能器/修波束:立即重校;
日常出测前:通电自检+罗经复核+水温比对+动底测试(不算正式校准,算质控门)。
6校准记录与报告内容
校准记录至少留这些字段,缺一项复盘就断链:
仪器:名称、型号、序列号、厂家、频率、波束角、固件版本;
标准器:名称、型号、编号、检定/校准证书号、有效期;
环境:气温、水温、盐度、水深、散射条件、风浪、断面描述;
装夹:支架形式、入水角、换能器距水面深度、几何复核值;
原始数据:各流速点ADCP示值、标准值、拖车速度、DGPS航程、底跟踪航程;
拟合:示值—标准值关系线、方程、残差、重复性;
修正量:声速值、磁偏角、罗经残差、纵倾横摇零偏、波束比例因子、底跟踪BC/GC;
不确定度:按JJF1059.1思路给扩展不确定度和包含因子;
结论:合格/限用/停用,限用要写明哪些流速段、哪些姿态角不能用;
签字:操作、核验、审核。
校准证书(或内校报告)给出:各点示值误差、重复性、修正系数或修正公式、扩展不确定度、合格判定、下次校准日期。
现场比测的关系线(指标流速—断面平均流速)存站网档案,运行期每年洪、枯水各补校一次。
7常见误差源速查
声速设错→整剖面比例偏,先实测T/S不算账;
磁偏角没更新→流向歪,分量错10%级;
支架铁磁件未排→罗经单圈误差,转45°直航法才暴露;
安装俯仰歪→垂直速度分量和bin深度都错;
动底当静底→底跟踪导航漂,流量系统性偏;
比测不同步→把脉动当系统误差,关系线散;
换能器附着藻泥→近场回波坏,盲区变大;
清水散射弱→投均匀散射体或换高频小盲区机型,不靠加增益硬撑。
8最小可执行流程(现场版)
出测前:外观→自检→备参数→录序列号/固件。
装夹:按实船/实架装,不裸机悬吊;测入水深度和倾角。
静水:底跟踪零漂、四波束信号、罗经单圈校准、磁偏角录入。
声速:实测T/S→算声速→录声速剖面。
直航:8程转45°跑BC/GC,算航程比。
比测:同断面同秒启动,多点覆盖全量程,每点≥100s。
回放:弃过渡段→拟合关系线→算系统偏差和重复性。
判定:对照第4节参考限,超差按第4.3节排因。
归档:原始ensemble+标准值表+修正参数+不确定度+签字。
贴标:合格标/限用标、下次校准日、本次修正系数清单。