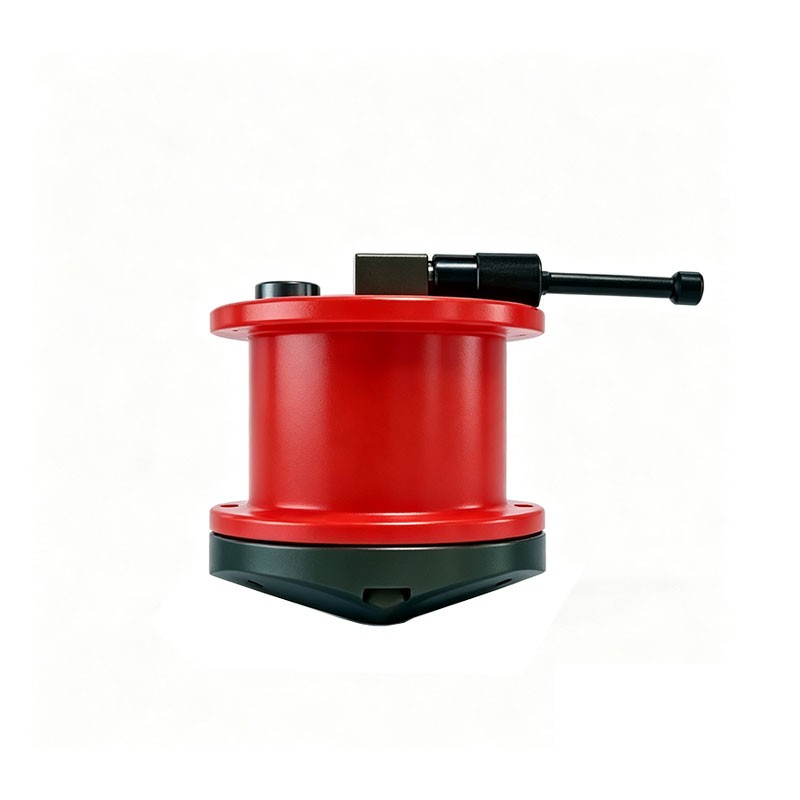
多普勒海流剖面仪使用指南
一、概述
多普勒海流剖面仪(Acoustic Doppler Current Profiler,简称ADCP)是一种利用声学多普勒原理测量水体流速剖面的精密仪器。它通过向水中发射声波脉冲,接收悬浮颗粒物的反射回波,依据回波频率的变化(多普勒频移)计算不同深度层的流速与流向。与传统的单点流速计不同,ADCP能够一次性获取整个水柱剖面的流场信息,极大提升了海洋与河流调查的效率。
本指南旨在为ADCP的通用操作提供规范性框架,涵盖设备组成、安装检查、参数配置、数据采集及初步质控等关键环节。不同型号(如Teledyne RDI、SonTek、Nortek等)的具体操作细节可能存在差异,使用时应以相应厂商的技术手册为准。
二、系统组成与工作原理
2.1 基本组成
一套典型的走航式ADCP系统通常包含以下部分:
| 组件 | 功能说明 |
|---|---|
| 换能器 | 发射与接收声波,通常为四波束Janus结构,安装于船底或潜体 |
| 甲板单元 | 为换能器供电,并负责数据与指令的传输中转 |
| 数据采集计算机 | 运行采集软件,实时记录与显示数据 |
| 辅助传感器 | 罗经、GPS、姿态传感器(纵摇/横摇)等,用于航向与运动补偿 |
2.2 测量原理简述
ADCP向水中发射高频声脉冲,声波遇到随水流运动的浮游生物、泥沙等散射体后反射回换能器。由于多普勒效应,远离换能器的颗粒回波频率降低,靠近的则频率升高。频移量正比于颗粒沿波束方向的速度分量。结合回波返回的时间延迟(对应深度),仪器即可解算出各深度水层的三维流速。频率的选择直接影响测量性能:高频(如300 kHz)分辨率高但剖面范围较浅(约70–175米),低频(如38 kHz)则可达千米级深度但层厚较大。
三、使用前准备与检查
3.1 安装检查
对于船底固定安装的ADCP,出海前须确认换能器表面清洁、无附着物或损伤,且换能器处于水面以下足够深度,避免气泡干扰。若使用临时安装架或拖曳体,应确保固定牢靠,换能器面朝下且与船体坐标系对齐。所有线缆连接应紧固无松动,甲板单元与计算机通讯正常。
3.2 通讯与自检
上电后,通过采集软件(如VMDAS、WinRiver等)建立与ADCP的通讯。通常需选择正确的串口、波特率与数据格式。建立连接后,执行内置自检程序(Built-In Test),检查换能器发射/接收功能、电源状态及传感器读数是否正常。若自检报错,应排查线缆或换能器故障后方可作业。
3.3 辅助传感器校准
罗经校准是走航测量的关键步骤。在无磁干扰的开阔水域进行罗经校准,目标是将航向误差控制在1°以内。同时检查GPS定位数据是否稳定接入,姿态传感器(纵摇/横摇)读数在静止状态下应接近零值。
四、参数配置
4.1 深度单元与剖面范围
根据观测水深与分辨率需求设置深度单元厚度(Cell Size)和剖面层数(Number of Bins)。层厚越小,垂向分辨率越高,但单个脉冲的采样体积减小,数据噪声可能增大。盲区(Blanking)需设置在换能器近场以外,通常为1–2米,具体取决于仪器频率。最大测量深度应略大于预期水深,以确保底跟踪有效。
4.2 盐度与声速
声速随水温、盐度和压力变化,直接影响深度计算与流速换算的准确性。在河口或海水环境,须输入实测盐度值;若在淡水河流中测量,盐度设为零。部分软件支持根据温盐深数据自动计算声速,但建议在现场用温盐仪实测表层盐度并手动核对。
4.3 底跟踪与导航
底跟踪(Bottom Track)利用海底回波测量船速与对地速度。在走航测量中,底跟踪数据用于去除船体运动对水流的污染。若底跟踪失效(如水深超过底跟踪范围或底质反射太弱),需依赖GPS导航数据提供船速参考。需注意GPS天线与ADCP换能器之间的杆臂偏移,在软件中正确输入偏移量以保证矢量计算的准确性。
五、数据采集操作
5.1 走航断面测量
在河流流量测验或断面走航中,操作流程通常为:在起始岸边对准断面方向,开始记录数据并测定岸边距离;船舶以低于或接近流速的速度匀速横渡;到达对岸后停止记录并测定终点岸边距离。每个断面宜往返测量多次(通常不少于4次),各次流量结果与均值偏差应控制在5%以内,否则需重新测量。航行过程中应尽量保持航向稳定,避免急转弯或变速。
5.2 定点剖面观测
若采用锚系或坐底式安装进行定点连续观测,需设置采样间隔(Ensemble Interval)与每层脉冲平均数(Pings per Ensemble)。较长的平均时间可降低流速数据的随机噪声,但会牺牲时间分辨率。在潮流变化剧烈的海域,通常采用数秒至数十秒的采样间隔;在深海长期锚系中,可设置为数分钟至一小时。
5.3 动底(Moving Bed)检测
在含沙量高、底沙输移强烈的河流中,ADCP的底跟踪可能追踪的是运动中的泥沙层而非固定河床,导致流量估算偏大。标准做法是在断面测量前进行动底测试:将仪器静止放置于河底或保持定点,持续记录600秒,计算底跟踪速度与水流速度的比值。若该比值超过阈值(锚定或拖曳式通常为0.01,非锚定船只为0.02),则判定存在动底,需采用GPS参考或人工方式修正。
六、数据质量检查与初步处理
6.1 实时质控指标
采集软件通常提供逐层或逐剖面的质量指标,操作人员应实时关注:
回波强度:过弱表明散射体不足或深度超出范围;过强可能存在近场干扰。
百分比良好(Percent Good):有效脉冲占比,低于25%的深度单元数据应视为可疑。
误差速度:四波束解算中垂直速度的两个估计值之差,异常增大提示波束间不一致或存在干扰。
6.2 数据后处理要点
回到室内后,需进行系统性的后处理。首先剔除表面旁瓣效应影响的上层数据(通常为剖面上部6%左右)。其次标记流速尖峰或超出物理合理范围的值。对于走航数据,需应用罗经校准与水流跟踪校准(Water Track Calibration),消除安装偏角与标度因子误差。校准后的船速从实测流速中矢量扣除,方得到真实的水流速度。
七、维护与注意事项
每次使用后,应用淡水冲洗换能器表面,去除盐分与泥沙附着,检查O型圈与连接器是否清洁干燥。长期存放时,换能器应避免阳光直射与极端温度。若发现生物污损,需用软质工具清除,切勿刮伤换能器声学窗口。电池供电的甲板单元或自容式ADCP,应按厂商规定定期充放电维护。
安全提示:船底安装的ADCP在船舶下水或进坞时,须确认换能器未受碰撞;走航测量中,操作人员应固定好计算机与线缆,防止船舶摇晃导致设备跌落或线缆绊人。