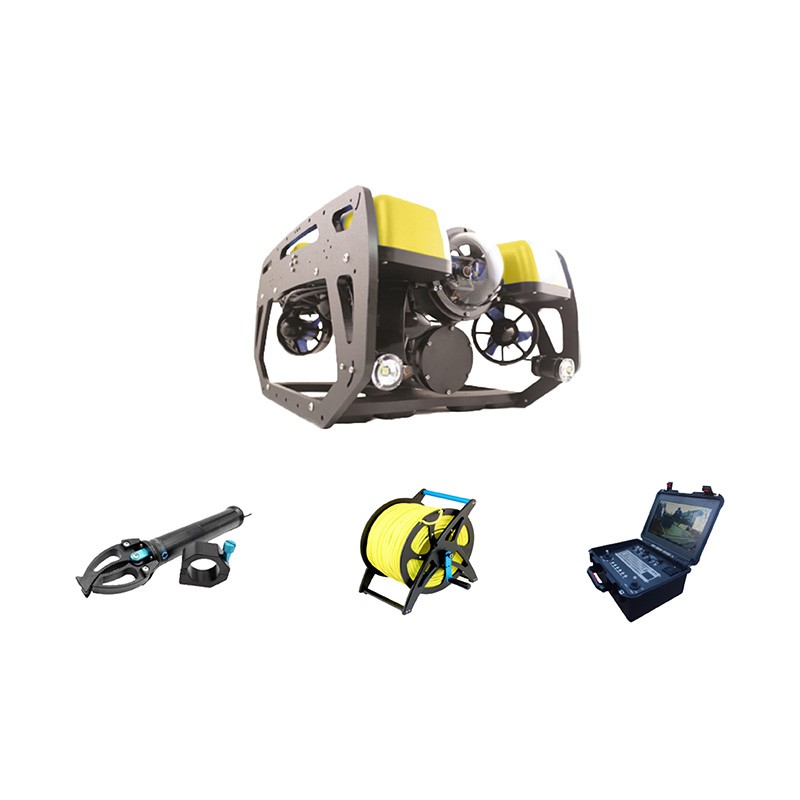
消防应急打捞智能型探测器使用指南
一、设备概述
消防应急打捞智能型探测器(又称水下搜救机器人或水域救生机)是一款专为水域应急救援场景设计的轻量化水下智能探测装备。该设备通过高清水下摄像系统实时回传水下环境视频与图像,辅助搜救人员快速研判水下态势、定位疑似目标,从而缩短搜救时间、提升打捞成功率。其适用范围覆盖大海、水库、江河、湖泊等各类水域。
二、主要技术参数
| 参数项 | 规格指标 |
|---|---|
| 耐压水深 | 300米 |
| 整机重量 | 15 kg |
| 最大航速 | 3节 |
| 防护等级 | IP68 |
| 电池容量 | 15000 mAh |
| 续航时间 | 约5小时 |
| 充电时间 | 约3小时 |
| 推力 | 10 kg |
| 摄像配置 | 200万像素高清1080P摄像机 |
| 照明功能 | LED灯,亮度5000 LM,可调 |
| 推进器布局 | 6推进器(垂直2个,水平4个矢量分布) |
传感器配置:加速度计、陀螺仪、电子罗盘、深度传感器、温度传感器、舱体内置气压及温度传感器。
标准配件:机械手、控制站。
三、作业前准备
(一)环境评估。 确认作业水域的水深不超过设备额定耐压值(300米)。了解水流速度、水下能见度及障碍物分布情况。在船舶通航水域作业时,应设置警示标识或安排警戒人员。
(二)设备检查。 检查线缆有无破损或接头松动,确认线缆长度满足作业深度需求。检查推进器桨叶是否灵活、有无异物缠绕。确认电池电量充足,建议出发前完成满充。检查摄像镜头与照明灯表面清洁,无水渍或划痕。
(三)下水前测试。 在陆上连接控制站,开机检查视频信号传输是否正常、推进器响应是否灵敏、照明灯亮度调节是否有效。确认各传感器读数正常(深度、温度等)。
四、操作流程
(一)布放与下水。 选择水流平缓、无障碍物的位置布放设备。缓慢将探测器放入水中,避免冲击。入水后先悬停观察视频回传质量,确认图传稳定后再开始下潜。
(二)下潜与巡航。 通过控制站操纵探测器缓慢下潜,利用深度传感器实时监测下潜深度。根据搜救目标区域,使用定深运动模式或定航运动模式进行系统性扫测。航行中注意观察视频画面,关注水下地形、障碍物及疑似目标特征。
(三)目标探查。 发现疑似目标后,调整摄像机角度进行近距离观察,使用拍照或录像功能记录关键画面。如需进一步确认,可利用机械手进行轻微触碰或取样操作。记录目标位置的深度数据及相对方位。
(四)回收。 完成探测后,操纵探测器缓慢上升至水面。避免快速上浮导致线缆缠绕或设备碰撞。回收后及时用淡水冲洗机身及推进器,清除泥沙和盐分。
五、操作模式说明
设备支持多种运动模式,操作人员应根据作业需求灵活选用:
自由运动模式:手动操纵前后、横向、转向及浮潜,适用于灵活探查和精确接近目标。
定深运动模式:锁定深度后自动保持,适用于在特定水层进行水平扫测。
定航运动模式:保持航向稳定,适用于长距离直线搜索。
六、安全注意事项
(一)人员安全。操作人员应经过基础培训,熟悉控制站操作逻辑。作业时避免将手指伸入推进器区域。在开放水域作业时,操作人员应穿戴救生装备。
(二)设备保护。严格遵守300米耐压限制,超深使用可能导致舱体渗漏或损坏。避免在强腐蚀性水体或高浓度泥沙环境中长时间作业。线缆应保持松弛状态,防止过度拉扯。
(三)通信与供电。作业中实时关注电池电量,预留足够电量用于返航和回收。如视频信号中断,应暂停推进操作,等待信号恢复或按原路径缓慢上浮。
(四)应急处理。如探测器被水下障碍物缠绕,切勿强行拉扯线缆,应尝试反向移动或利用机械手解脱。如发现舱体进水迹象,立即停止作业并回收设备。
七、维护与保养
每次使用后,用清水冲洗设备表面及推进器,重点清除盐分、泥沙和附着物。检查推进器桨叶是否变形或损坏,线缆有无磨损或压痕。摄像镜头用软布擦拭,避免使用溶剂类清洁剂。设备应存放于干燥通风处,避免阳光直射和高温环境。长期存放时,建议将电池电量保持在50%左右,并定期补充充电。定期检查防水密封件状态,如发现老化或变形应及时更换。