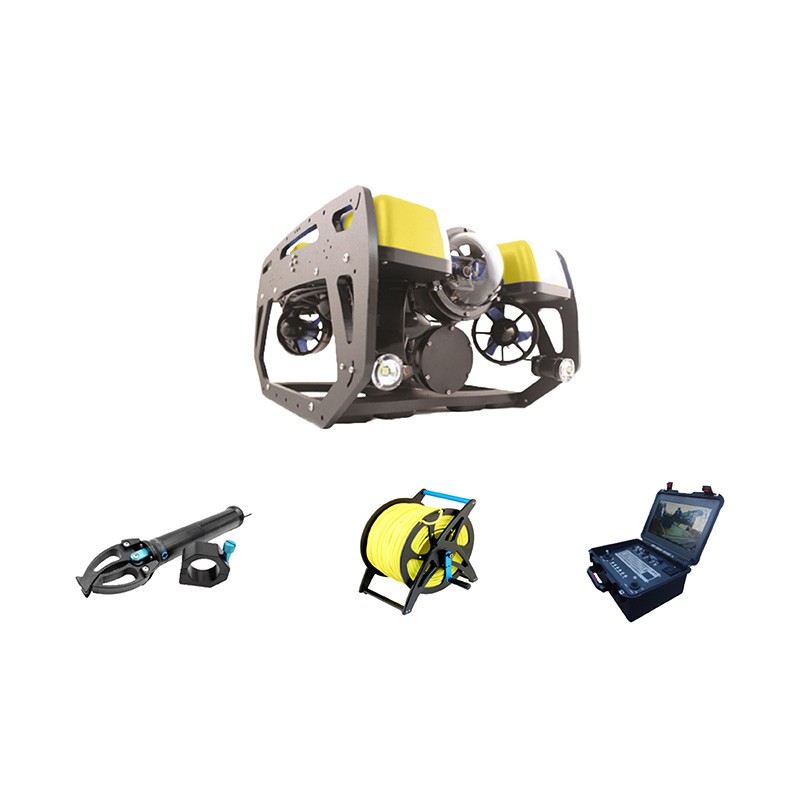
消防应急打捞智能型探测器校准
一、适用范围与目的
消防应急打捞智能型探测器主要用于江河、湖泊、水库、海域等水域的落水人员搜寻、沉物定位、水下环境勘查和辅助打捞作业,通常集成高清摄像、声呐探测、深度/姿态传感器、电子罗盘、照明、通信链路及机械抓取等模块。
校准的目的不是简单“复位设备”,而是通过标准方法和测试环境,消除传感器漂移、安装误差、图像畸变、声速变化、推进器偏差等带来的系统误差,确保:
目标发现距离、测距精度、定位精度符合要求;
图像判读不失真,避免把沉木、鱼群、气泡误判为人员或车辆;
定深、定向、悬停、机械抓取等动作稳定可靠;
现场指挥决策基于可信数据。
二、校准前准备
资料准备:产品说明书、出厂参数、上次校准报告、设备序列号、软件版本、探头/换能器型号。
环境要求:
实验室/车间静态校准:温度稳定、无强电磁干扰、无剧烈振动、湿度符合要求;
水池动态校准:水深可控、水流可控、背景噪声低;
现场作业前核查:水温、盐度、浊度、流速、天气、线缆长度、绞车状态。
标准器具:标准色卡、畸变标定板、分辨率靶标、标准反射目标球、深度基准、激光测距/钢尺、标准罗盘、标准气体(如涉及气体模块)、声速测算参数、通信时延测试工具。
安全确认:电池电量充足,舱体密封完好,线缆无破损,推进器无缠绕,机械手无卡滞;作业现场确认无高压、无旋流、无人员误入风险。
三、主要校准项目
1.深度与压力传感器
在常压、浅水、中深、最大工作深度区间选取校准点;
比对探测器深度读数与基准深度;
修正零偏、温漂、压力传感器比例系数。
要求:深度示值误差在厂家技术指标或任务允许范围内。
2.姿态与导航系统
包括加速度计、陀螺仪、电子罗盘:
加速度计六面校准;
陀螺仪零偏与温漂检查;
电子罗盘多点旋转校准,排除金属壳体、线缆、岸基设备磁干扰;
验证航向、横滚、俯仰输出稳定性。
3.声呐/水下探测系统
根据水温、盐度计算声速,输入正确声速剖面;
校准波束指向角、测距零点、探测距离阈值;
使用标准目标验证发现距离、虚警率和定位误差;
调整发射功率与接收灵敏度,避免近场过饱和或远场漏检。
4.光学成像系统
水下光照衰减严重,必须做图像校准:
镜头畸变校正;
白平衡、曝光、色彩还原标定;
建立水体衰减、后向散射补偿参数;
若用于判断目标尺寸,需做尺度标定和距离标定。
目的是让指挥员能较准确判断“是不是人、是不是车辆、是不是沉木”。
5.推进与运动控制
校准推进器正反转、转速反馈、推力一致性;
验证手动、自稳、定深、定向、定点悬停、自动返航;
在水流扰动下测试航向保持和深度保持误差;
检查失控保护、深度超限保护、断链保护逻辑。
6.机械打捞机构
如机械手、打捞钩、采样篮:
标定关节角度传感器;
测试末端定位精度;
标定夹持力和负载保持能力;
验证“接近—对准—抓取—拖拽—释放”动作重复性;
对人员、落水车辆、重要证物等目标,避免因误差造成二次伤害或打捞失败。
7.通信与数据链路
测试控制指令时延、图传卡顿、数据丢包;
校准绞车计数、缆长、设备位置的一致性;
验证水面控制台、零浮力缆、图传/数传/水声通信链路;
确认报警、定位、录像、坐标叠加信息完整可用。
四、校准流程
外观与密封检查:舱体、O型圈、接头、线缆、照明、云台。
上电自检:主机、探头、传感器、存储、定位、通信状态。
静态校准:深度、姿态、声学、相机、罗盘、推进器方向。
水池动态校准:直线航行、悬停、定深、定高、转向、目标识别、机械手抓取。
现场适应性核查:根据真实水域浊度、流速、盐度、温度修正参数。
结果记录:零偏、比例系数、畸变参数、安装矩阵、补偿文件、软件版本。
贴标归档:校准日期、有效期、责任人、下次复校时间。
五、周期与判定
新设备验收:必须校准;
日常战备:每次重大任务前做功能核查;
定期校准:一般半年至一年一次;
特殊环境后:长时间海水作业、撞击、深潜、低温、高浊度、机械手重载打捞后,应立即复校;
判定原则:
深度、测距、定位误差超差→修正或停用;
图像严重色偏/畸变→重新标定相机;
声呐虚警高、漏检→检查换能器、声速参数、增益;
悬停不稳、航向漂→检查罗盘、陀螺仪、推进器推力;
机械手定位超差→禁止直接抓人/抓证物,先维修再校准。
六、常见误区
把“复位报警”当成“校准”;
只在车间校准,不考虑现场水温、盐度、浊度;
图像清楚就认为测距准;
声呐看到回波就认定是人;
机械手能动就认为抓取精度合格;
忽略磁干扰、缆绳拉力、水流对姿态和定位的影响。