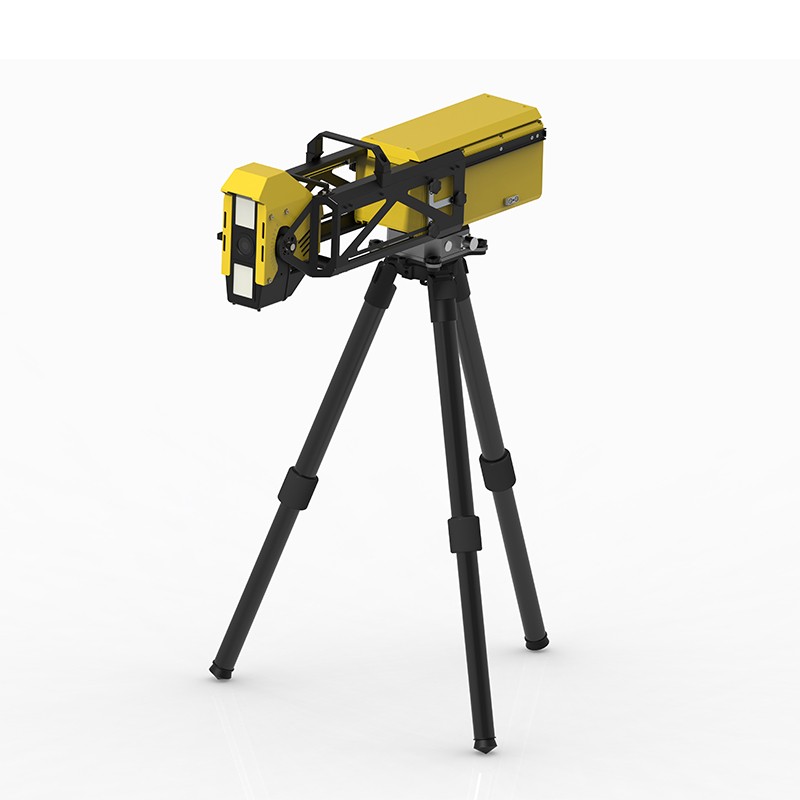
应急型便携式形变监测雷达校准
1概述
应急型便携式形变监测雷达通过微波成像与干涉相位变化来反演雷达视线方向的位移量,多用于滑坡、崩塌、坝体、临边采坑、桥塔等突发场景下的毫米级形变快速判定,具有“快速架设、非接触、全天候、短时驻守”的特点。
应急场景下常面临三脚架频繁转场、温湿度剧变、断网运行等问题,系统容易出现距离零位漂移、指向偏差、姿态基准跳变、时钟不同步和大气相位误差。校准的目的不是追求“绝对零误差”,而是:
查清当前工况下各误差分量的大小;
给出可写入系统的修正参数或后处理补偿模型;
让预警阈值、速率判据建立在可信量值基础上。
2校准条件与器具
2.1现场环境
雷达至标靶通视良好,波束主瓣内无植被、帐篷绳、金属网等遮挡;
远离高压线、铁塔、车辆、发电机等强散射或电磁干扰源;
风速、降雨、沙尘不影响三脚架稳定;
记录环境温度、气压、相对湿度,作为大气补偿输入。
2.2标准器与辅助设备
三面角反射器:口面正对雷达,保证足够信杂比;
全站仪/GNSS:测定雷达相位中心与角反射器三维坐标;
外接水平仪、倾角仪:核查俯仰、横滚零位;
位移标定平台:可施加已知微量位移;
标准时钟源:用于主机、采集单元、姿态模块对时;
钢卷尺、秒表等辅助器具。
所有标准器应处于有效溯源期内。
3校准项目
3.1姿态与坐标系校准
核查俯仰零位、横滚零位、方位编码器零位、雷达相位中心坐标,以及本地坐标系到工程坐标系的转换参数。将外接水平仪、全站仪或GNSS实测值与内置IMU/电子水平仪读数比对,超差则做零点修正或姿态补偿。应急转场后必须重做。
3.2距离校准
在视场内近、中、远三段布设角反射器:
用全站仪或GNSS给出真实斜距;
读取雷达解算斜距;
计算两者偏差;
多点统计偏置与比例误差;
写入距离零位/比例修正,或在后处理中标注系统误差。
注意:不能只校一个距离点,边缘距离带要单独核查。
3.3角度(方位/俯仰)校准
沿已知方位布设不少于3个角反射器;
比对雷达解算方位角与全站仪方位;
检查转台/云台/电扫角度编码器零位;
重点查波束边缘:边缘指向误差会把形变点定位到错误坡面,影响预警分区。
3.4微位移(干涉相位)校准
核心项。流程:
角反射器正对雷达视线向;
先采静态序列,观察本底漂移和噪声水平;
位移平台分步施加已知位移(含正向与回零);
比对雷达示值与标准位移;
统计单点误差、累计误差、重复性、相位解缠异常。
存在高差时,需按斜距投影关系修正,不能把斜距位移直接当作竖直沉降。
3.5时间同步校准
应急断网常见问题是“数据时间对不上”:
主机、采集卡、IMU、气象模块、远端平台统一对时;
核查采集时间戳、报警时间、导出报表时间的一致性;
断网超过2小时后复查本地时钟漂移。
3.6大气补偿参数核查
温度、气压、湿度错输会引入系统性相位偏差,距离越远越明显:
核查气象传感器读数真实性;
确认大气折射修正模型开关状态;
用稳定角反射器连续观测,观察有无慢漂;
长距离场景对比“开/关大气修正”的残差差异。
4通用实施流程
架设调平:三脚架锁死、配重防风,水平度按设备指标控制,波束主瓣覆盖隐患体。
布标:角反射器底面调平、口面朝雷达,坐标实测到厘米级,旁瓣区不布关键标。
开机预热:按厂家要求预热,弃用前5–10景热噪声未稳数据。
静态基线采集:无位移状态下多组采集,建立本底相位。
分项施校:先姿态→再距离/角度→再微位移→再时统/大气。
参数写入与复测:修正后同条件复测,确认误差收敛。
出报告:留存原始回波、干涉图、环境参数、修正前后曲线,记录人员、时间、设备序列号。
5结果表达与判定(通用写法)
校准报告至少给出:
距离偏置(mm/m或mm);
方位指向误差(mrad或°);
微变示值误差(mm);
静态本底漂移(mm/h);
重复性(由极差换算的标准偏差);
时钟漂移(s);
大气修正前后残差对比;
结论:可用/限用(仅看趋势)/停用重标。
6应急场景复用要求
每次转场、三脚架重拧、俯仰重调后:做姿态+单点距离快校;
每班交接:查看静态角反射器残差是否跳变;
大温差(晨—午—夜)或雨后初晴:重采大气参数;
长期驻守:设稳定参考反射器做自校准,定期回零或补偿累计相位漂移;
预警前若发现时钟错、姿态跳、距离偏置突变,先标校再发报。