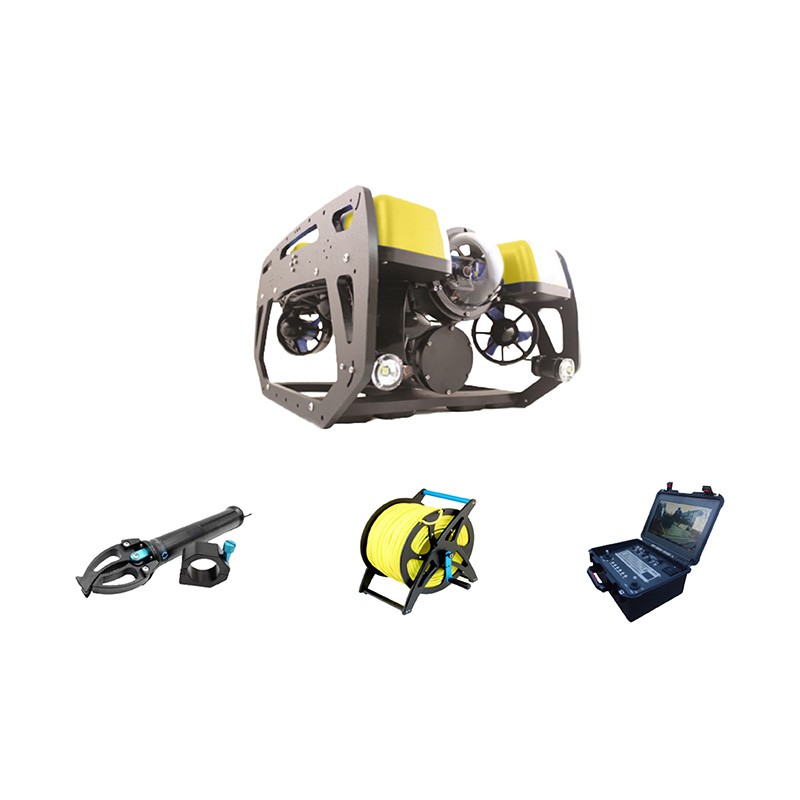
水下探测搜救机器人保养
随着海洋探索、水下工程以及应急救援需求的日益增长,水下探测搜救机器人(ROV/AUV)已成为不可或缺的高科技装备。然而,复杂的水下环境对机器人的密封性、机械结构和电子系统提出了极高的要求。建立一套科学、系统的保养流程,不仅能延长设备寿命,更能确保在关键时刻“拉得出、打得赢”。以下是关于水下探测搜救机器人通用保养指南的核心内容。
一、日常使用前检查:防患于未然
每次下水前,细致的检查是保障任务成功的第一道防线。
外观与结构检查
耐压壳体:仔细检查浮力材料、外壳是否有裂纹、凹陷或划痕。任何微小的损伤都可能导致深水高压下的灾难性失效。
密封圈(O-rings):这是防水的关键。检查所有接口处的O型圈是否完好、无扭曲、无老化迹象。建议定期更换密封圈,即使看起来完好无损。
线缆与连接器:检查动力电缆、数据缆是否有磨损、破皮或挤压痕迹。确保所有防水插头干燥、清洁且锁定牢固。
推进器与机械臂
螺旋桨:清理缠绕在水中的水草、塑料绳等杂物,检查叶片是否有缺口或变形。
活动关节:手动测试机械臂和云台转动的灵活性,确认无卡顿现象,并涂抹专用防水润滑脂。
传感器校准
检查声呐、摄像头、深度计、罗盘等传感器的镜头是否清洁,有无污渍或生物附着。必要时进行软布擦拭。
二、使用后维护:清洗与干燥
从水中取出后的处理同样重要,忽视这一步骤会导致腐蚀和性能下降。
淡水冲洗
严禁直接使用高压水枪冲洗电气接口。
使用干净的淡水彻底冲洗机器人表面,特别是去除盐分、泥沙和生物残留。海水具有强腐蚀性,长期残留会加速金属部件锈蚀。
重点冲洗推进器缝隙、机械臂关节和散热孔。
自然干燥
将机器人放置在通风良好、无尘的地方自然晾干。避免阳光直射导致塑料件老化或橡胶件开裂。
对于内部难以触及的角落,可使用压缩空气轻轻吹扫(注意压力不要过高),但切勿强行打开非防水舱盖。
电池管理
如果电池未完全耗尽,建议充至50%-80%的电量存放,以减缓电池老化。
定期检查电池外观是否有膨胀、漏液现象。长期不用时,应每隔几个月进行一次充放电循环,保持电池活性。
三、定期深度保养:季度/年度维护
根据使用频率,每3-6个月或每年进行一次全面的深度保养。
拆解与润滑
按照制造商手册,拆解可维护的活动部件,如机械臂铰链、推进器轴承等。
清除旧润滑脂,更换为符合IP68/IP69K等级的水下专用硅基或氟素润滑脂。普通润滑油会被水压挤出或被海水乳化。
电气系统检测
使用万用表检测各电路板的绝缘电阻,确保无短路风险。
检查内部接线端子是否松动,重新紧固可能因震动而松脱的连接件。
对存储数据进行完整备份,并检查硬盘或SD卡的健康状态。
软件与固件升级
联系厂商获取最新的控制软件和固件版本,修复已知Bug,优化导航算法和通信协议。
重新校准惯性导航系统(INS)和全球定位系统(GPS),确保数据采集精度。
耐压测试验证
对于高风险作业,建议定期进行低压耐压测试(如在浅水池中加压测试),验证密封性能是否达标。
四、常见故障排查与预防
| 故障现象 | 可能原因 | 解决方案 |
|---|---|---|
| 通讯中断 | 线缆断裂、接头氧化、信号干扰 | 检查线缆通断;清洁接头;远离强电磁源 |
| 图像模糊/黑屏 | 镜头污损、进水、光源损坏 | 清洁镜头;检查防水圈;更换LED灯珠 |
| 姿态不稳定 | 重心偏移、传感器漂移、推进器故障 | 重新配平浮力;校准IMU;检查单个推进器推力 |
| 无法上浮/下沉 | 浮力材料压缩、压载系统堵塞 | 检查浮力块完整性;清理压载阀 |
五、安全注意事项
断电操作:任何涉及打开舱盖、接触内部电路的操作,必须在完全断电并进行电容放电后进行。
防爆环境:若用于油气平台附近,需确保所有工具和设备符合防爆标准。
记录归档:建立详细的《维护保养日志》,记录每次使用时间、发现的问题、更换的零件及维修人员。这不仅有助于追溯问题,也是制定后续保养计划的重要依据。