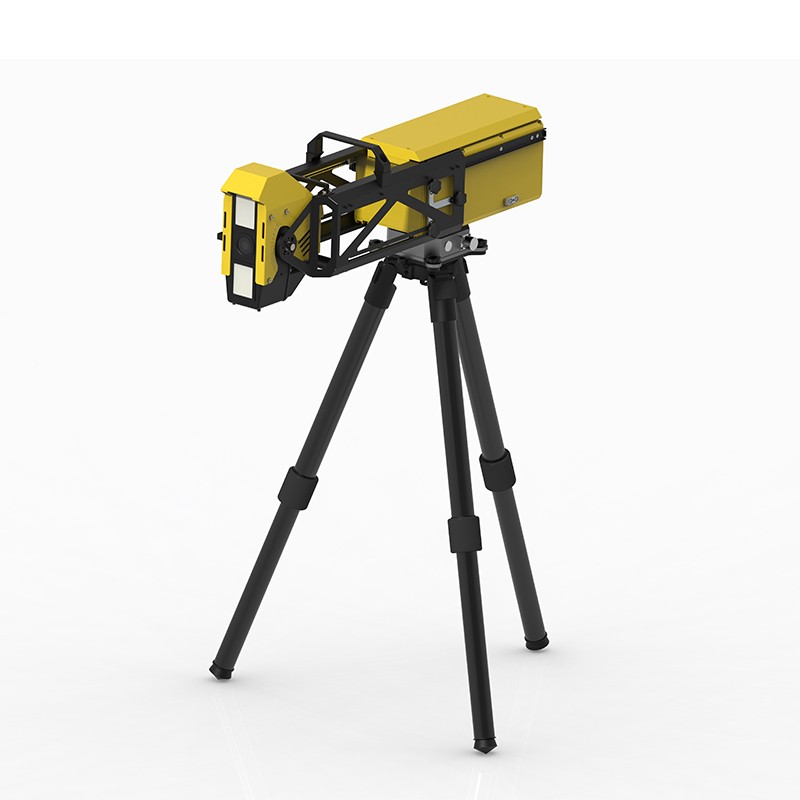
形变监测雷达校准
一、适用范围
本内容适用于采用雷达干涉测量技术,对边坡、坝体、矿区、桥梁、地表沉降等对象进行毫米级或亚毫米级形变监测的地基形变监测雷达,包括地基合成孔径干涉雷达(GB-InSAR)。内容涉及校准目的、计量特性、校准条件、校准项目、实施流程、结果表达与复校周期,可供设备选型验收、现场安装调试、定期校准及第三方检测使用。
二、术语与定义
形变监测雷达:利用雷达波成像与干涉测量技术,对远距离目标表面微小位移进行连续观测的设备。
微变测量示值误差:雷达测得的微小位移量与该位移量的标准值之差。
距离向分辨力:沿雷达波束轴方向,设备能够区分两个相邻目标的最小间隔长度。
方位向分辨力:垂直于雷达波束轴的水平方向,设备能够区分两个相邻目标的最小间隔角度。
测量周期:设备完成一次完整扫描并输出一幅干涉图所需的时间。
三、校准目的
形变监测雷达在长期使用过程中,天线结构、射频链路、姿态传感器、时钟与数据处理参数会产生偏差;外部大气条件与布设基准也会引入系统性影响。校准的作用是确定并修正上述偏差,使形变数据在全生命周期内保持量值统一,并使不同时间段采集的数据具备可比性。
对于露天矿山、水利设施、交通基础设施等场景,未经校准或长期未复校的设备,其监测数据不应作为稳定性判定与预警分级的唯一依据。
四、计量特性
校准前应明确设备的标称指标。以下数值为通用参考范围,具体以设备技术文件及适用规范为准。
| 校准项目 | 通用技术指标 |
|---|---|
| 微变测量示值误差 | 最大允许误差 ±1 mm |
| 微变测量示值重复性 | 不大于 1 mm |
| 距离向分辨力(1 km 处) | 不大于 0.5 m |
| 方位向分辨力(1 km 处) | 不大于 5 mrad |
| 测量周期 | 不大于 10 min |
上述指标一般不单独用于合格性判定,可作为校准结果可比性与过程控制的参考。部分行业文件对设备提出更高要求,例如监测精度优于 1 mm、距离向分辨率不大于 0.5 m、方位向分辨率不大于 10 mrad、设备年度在线率不低于 90%。
五、校准条件
5.1 环境条件
校准宜在常温下进行,并避开强风、强磁场、强电场、障碍物与强反射体干扰。校准期间应记录环境温度、气压和相对湿度,作为大气误差修正的基础参数。
5.2 场地条件
校准场应选择稳定、开阔、平整的场地,雷达视场内无遮挡物;远离高压输电线、无线电发射塔等电磁干扰源;标靶与雷达之间不存在强反射干扰源。
有效测量距离一般取 1 km 至 4 km,雷达与全站仪的间距不大于 5 m。校准装置固定场地应满足稳定性要求,标靶移动平台在测量过程中不得发生附加位移。
5.3 测量标准及配套设备
主要测量标准如下:
| 设备 | 技术要求 |
|---|---|
| 全站仪 | 测量范围大于 4 km,最大允许误差 ±4 mm;测角范围 0°~360°,最大允许误差 ±5′ |
| 地基形变雷达校准装置 | 测量范围 0~500 mm,最大允许误差 ±0.1 mm |
| 钢卷尺 | 测量范围 0~5 m,Ⅰ级 |
| 秒表 | 分辨力 0.01 s |
所有标准器应溯源至国家计量基准。在满足技术要求的前提下,允许采用其他计量标准。
六、校准项目与方法
6.1 距离向校准
采用角反射器作为标准定标体,布设于雷达监测视场的不同距离区间。采集定标体回波信号,解算雷达实测距离与真实几何距离的差值,修正距离向比例误差与零位偏移,完成距离向标定。
6.2 方位向校准
利用已知坐标的角反射器阵列,获取目标方位角观测值,并与理论方位角进行对比,修正天线扫描角度偏差,保障方位向空间定位精度。
6.3 微变测量示值误差
使用全站仪将标靶定位于雷达 1 km 至 4 km 处。雷达与全站仪分别置于基线两端,全站仪尽可能靠近被测雷达。调整校准装置,使雷达接收到的目标回波信号幅度达到最大值。
调整支撑架与位移测量标定平台,使标定平台平行于水平面;调整旋转装置,使被测雷达、标靶初始位置及标靶移动 500 mm 后的位置处于同一平面,且该平面垂直于水平面。
以全站仪测站为坐标原点,分别测定雷达中心、标靶初始位置及标靶移动后的位置坐标。当雷达与标靶之间存在高差时,应按适用规范给出的模型计算高差修正值。
位移测量标定平台读数清零后开始测量,每次移动位移取雷达波长的十分之一,每移动一次标靶进行一次测量,依次测完 11 个点,其中包括起始零点。
各点示值误差为雷达测量值与位移测量装置标准值之差,并计入高差修正。每个校准点重复测量 5 次,取各测量段示值误差的平均值,以其中的最大值作为校准结果。测量结果应按 JJF 1059.1 评定扩展不确定度。
6.4 微变测量示值重复性
依据示值误差测量结果,取同一测量段雷达示值的最大值与最小值之差,并按极差系数换算为标准偏差。各测量段均按相同方法计算,以计算结果的最大值作为校准结果。
6.5 干涉相位校准
在稳定、无形变区域布设参考角反射器,连续采集雷达干涉相位序列。分析相位时序漂移量,分离大气扰动与设备固有相位误差,建立相位误差校正模型。
大气变化是地基干涉合成孔径雷达形变监测的主要干扰因素。在复杂地形条件下,应考虑水汽、湿度与温度的空间异质性,对与地形相关的线性大气相位和空间域非线性大气相位分别处理。
6.6 姿态基准校准
对设备搭载的倾角传感器、方位编码器进行标定,核查俯仰角、横滚角与方位指向读数,修正姿态测量偏差,确保设备监测坐标与工程测量坐标系正确转换。
6.7 时间同步校准
核查雷达内部时钟与数据采集时序,保证雷达观测时间与外部气象观测、GNSS 辅助观测数据的时间基准统一。多源数据时间基准不一致会直接影响相位补偿与形变序列对齐。
6.8 距离向与方位向分辨力
在已知间距的角反射器阵列上采集回波,判断设备能否区分相邻目标,确定距离向与方位向的实际分辨能力。测试结果应与标称指标及工程应用要求对比记录。
6.9 测量周期
使用秒表或其他计时设备,记录设备从开始扫描至输出一幅完整干涉图的时间。连续记录不少于 3 次,以测量结果的最大值作为判定依据。
七、校准实施流程
7.1 前期准备
选定通视良好、无遮挡的校准场地,按方案布设一组或多组角反射器,精确测量角反射器的三维坐标。检查设备供电与通信链路,确认设备运行状态正常。记录现场环境参数,清理天线前方的遮挡物。
7.2 数据采集
雷达开机预热至稳定工作状态,按标准观测参数开展连续扫描,同步采集原始雷达回波、干涉图像与姿态数据,并同步记录气象观测数据。每个状态点开展多组重复观测,用于误差统计与结果验证。
7.3 数据处理与参数解算
提取角反射器回波信号,计算距离、方位与相位观测残差;分离仪器误差与大气传播误差;按各校准项目计算示值误差、重复性、分辨力与测量周期;评定扩展不确定度。
7.4 参数修正与复测
将解算得到的修正参数写入设备数据处理流程,或在后处理软件中建立校准模型。参数更新后,应在相同条件下复测。复测结果满足要求后,设备方可投入正式监测。
八、校准结果表达
校准结果一般应包括以下内容:
被校设备名称、型号、出厂编号与软件版本;
校准依据、校准地点与环境条件;
使用的主要计量标准器及其溯源信息;
各校准项目的原始数据、计算过程与修正参数;
各校准项目的结果及扩展不确定度;
复校时间间隔建议;
校准日期、校准人员与核验人员。
校准证书或校准报告应明确注明:“校准结果仅对本次校准状态负责,不作合格性判定”,除非委托方另有明确要求且依据文件允许判定。
九、复校周期与日常核查
复校时间间隔原则上不超过 12 个月。发生以下情况之一时,应提前安排校准:
设备经历长途运输、拆装或天线结构调整;
更换雷达主机、天线、姿态传感器或核心处理模块;
监测数据出现异常漂移,且已排除目标变化与气象原因;
设备软件或数据处理算法升级;
监测对象进入加速变形阶段,数据将用于预警响应;
行业标准、企业管理制度或监管部门提出更短周期要求。
日常运行中,宜布设固定角反射器或稳定参考点,开展周期性自核查。可通过环境传感器同步采集气象与振动数据,识别爆破振动和大气干扰;当变化速率低于设定阈值时,可触发设备对标定体重新扫描,并以新的基准数据修正累计形变量。
十、质量控制要求
校准机构应具备与校准项目相适应的场所、设备、人员和计量溯源体系。现场校准人员应熟悉雷达原理、测量平差与不确定度评定方法。所有原始记录应完整保存,修改记录应保留修改痕迹。
被校设备与标靶的坐标测量应采用独立复核方式。全站仪测站、后视方向与标靶坐标应至少复核一次。角反射器安装应牢固,标靶移动平台应锁定,避免风力或地面振动引起附加位移。