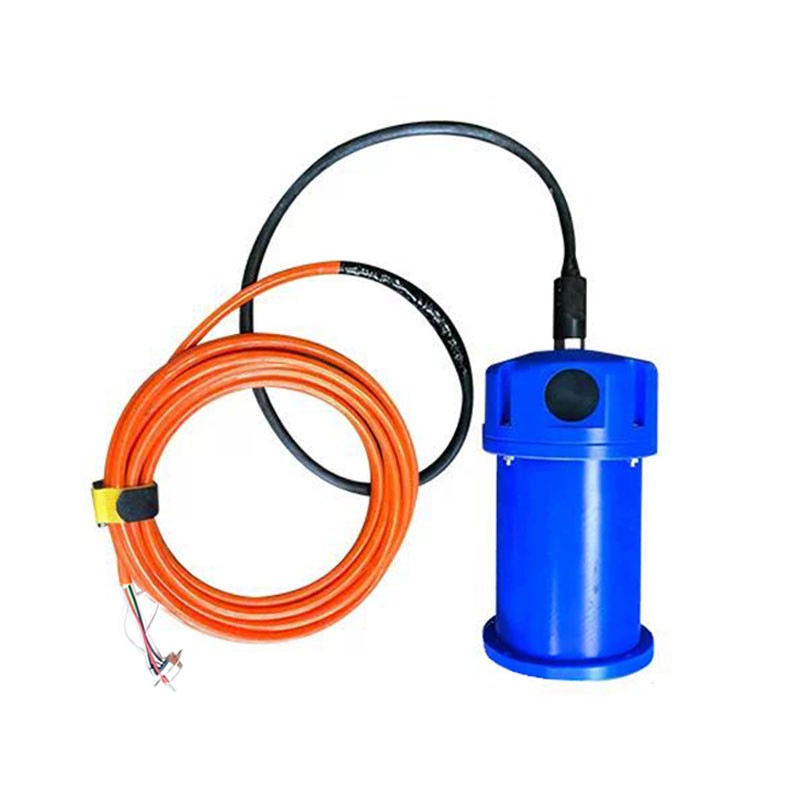
洋流计校准
一、校准对象与目的
洋流计(海流计)用于测量海水的流速与流向,按测量原理分为机械式(旋桨或转子式)、电磁式、声学多普勒式(含点式测量仪与流速剖面仪ADCP)、拖曳倾斜式等类型。仪器在出厂、长期布放、检修或更换核心部件后,其输出与实际流速、流向之间的对应关系会发生改变。校准的作用是在规定条件下确定该对应关系,给出示值误差、修正值与测量不确定度,使观测数据具备向国家计量基准溯源的比较链。
二、校准与检定的区分
检定属于法制计量活动,依据检定规程执行并给出合格判定;校准属于量值溯源活动,依据校准规范或委托方约定的方法执行,出具校准证书并给出示值误差、修正值与测量不确定度,不作合格判定。量程、结构与现行规程适用范围不一致的仪器,例如测速下限低于5cm/s或上限高于300cm/s的声学多普勒海流单点测量仪,按校准方式溯源。
三、技术依据
常用的技术文件包括:JJG628—2019《SLC9型直读式海流计》,适用于旋桨式直读海流计的首次检定、后续检定和使用中检查;JJG1166—2019《声学多普勒海流单点测量仪》,适用流向测量范围(0~360)°、流速测量范围(5~300)cm/s的仪器;GB/T21699—2008《直线明槽中转子式流速仪检定/校准方法》与ISO3455:2021《Hydrometry—Capbrationofcurrent-metersinstraightopentanks》,规定拖曳水槽的流场条件与拖车法技术要求;HY/T102—2007《声学多普勒流速剖面仪检测方法》规定ADCP的检测项目、标准仪器与检测方法;不确定度评定依据JJF1059.1—2012《测量不确定度评定与表示》。
四、校准项目与计量性能要求
流速类项目包括流速示值误差、流速测量重复性、启动流速(旋桨式,一般不大于3cm/s);流向类项目包括流向示值误差与流向正、反行程差;辅助参数包括温度传感器示值误差、声速换算正确性、罗经(方位)示值误差、倾角传感器示值误差、压力(深度)传感器示值误差。辅助参数不直接参与流速合成,但通过声速修正、坐标变换与磁偏角修正影响最终的流速与流向结果。
以旋桨式直读海流计为例,流速测量范围0.03~3.00m/s,最大允许误差±0.07m/s;流向测量范围0~360°,最大允许误差±6°,正、反行程差±6°。具体指标以被校仪器所适用的现行规程或技术规范为准。
五、标准器与配套设备
流速标准器通常采用检定拖车车速测量系统,测速范围(5~300)cm/s,最大允许误差±1cm/s;配套设备为直线明槽,由加速段、稳定段、检定(测量)段和制动段组成,槽壁上方铺设拖车轨道。流向标准器采用磁方位角测量系统,磁方位角测量值的扩展不确定度优于U=0.5°(k=2);配套设备为无磁材料制作的流向检定水槽,工作段可绕其几何中心水平旋转,可提供的稳定流场不小于100cm/s,10分钟内流速变化低于10cm/s,空间流速差异小于30cm/s,工作段尺寸不小于宽1.4m、长2.8m、深0.4m。
拖曳法的流速标准值在原理上只依赖位置与时间的测量,属于准确度较高的方法。对于声学类仪器,也可采用立式循环水槽配合激光多普勒测速仪标定工作段流速作为基准值。
量值溯源关系为:流速溯源于长度与时间基准,流向溯源于平面角基准。以流向为例,海流计的测量值先与方位盘和磁罗经组成的流向标准装置比对,该装置再溯源至圆分度标准装置与经纬仪检定装置,进而溯源至国家平面角计量基准,最终溯源至国际单位制"米"的定义。
六、校准方法与操作步骤
校准前检查。检查仪器外壳有无破损与腐蚀,换能器表面有无划痕、气泡附着或生物污染,旋桨叶片有无变形与卡滞,电缆与水密接头密封件完好,通电后自检功能与信号收发状态正常,并确认固件版本与配置文件已备份。
环境条件。实验室水温、环境温度控制在仪器正常工作允许范围内;水槽水流平稳,背景湍流强度满足规范要求;避开强振动与强电磁干扰区域。检定前需等待水面静止,检定速度小于200cm/s时静水时间一般不少于10min,检定速度大于等于200cm/s时一般不少于20min。
安装定位。仪器安装方式应与实际使用方式一致。声学类仪器换能器轴线与水流方向的夹角一般不大于2°;旋桨式仪器旋桨轴线与水流方向一致;电磁式仪器电极轴线垂直于水流方向;各仪器入水深度按规程或说明书设定,并确保传感器感应区域完全浸没。
检定点选取。流速检定点覆盖仪器全量程的典型区间,一般至少选取6个校准点,含低、中、高流速段,例如10、30、50、100、150、200cm/s的序列。流向校准在0~360°区间均匀选取8个点,即0°、45°、90°、135°、180°、225°、270°、315°,并分别进行顺时针与逆时针行程测量以获得正、反行程差。
同步采集。启动拖车,待标准器稳定显示该点速度后保持稳定车速不少于24s,每间隔2s同步记录标准器示值与海流计示值,并记录保持稳定车速的首末时间;每个流速点一般取连续10个记录值,各点位进行不少于10次重复性试验。
声速修正。实测水温、盐度与压力,计算或实测水体声速,将标准器读数与海流计示值统一校正到参考声速1500m/s下的流速值,以消除校准水体与实际使用水体声速差异带来的系统偏差。
七、数据处理
第j个检定点的流速示值误差为该点海流计连续示值的算术平均值与标准器连续示值的算术平均值之差。重复性取各检定点连续记录值按贝塞尔法计算的实验标准偏差,以各点中的最大值作为流速测量重复性。原始数据中粗大误差采用格拉布斯准则剔除,数据修约间隔不大于仪器最小分辨力。
以标准流速为自变量、仪器示值为因变量,用最小二乘法拟合标定系数(斜率与截距);存在显著非线性时采用分段修正参数。拟合得到的修正系数写入仪器配置或后处理软件,并在下一次校准时重新确定。
八、测量不确定度评定
依据JJF1059.1—2012建立测量模型,示值误差的不确定度分量主要包括:
A类:各检定点重复测量的实验标准偏差;
B类:标准器(拖车车速测量系统或激光多普勒测速仪)的示值误差与不确定度;
B类:水体声速测量或计算不确定度引入的修正残差;
B类:拖车车速变化率、流场不均匀性与残余环流;
B类:仪器安装姿态偏差、测杆振动与流线扰动;
B类:数据修约与采样时间不同步。
已公开的评定结果量级如下:采用循环水槽加激光多普勒测速仪校准时,被校海流计合成不确定度的最大值为9.1mm/s(0.059~3.051m/s);采用超级激光多普勒测速仪标定立式循环水槽工作段流速,在0.01~3m/s范围内合成测量不确定度不大于4.4mm/s;在实验室消声水池中对ADCP底跟踪速度进行评定时,0~2.5m/s速度下不确定度最大为2.30mm/s;采用信号重发法对宽带ADCP进行现场校准,在0.02~1m/s范围内测量不确定度为2.2mm/s(k=2)。评定结果应在校准证书中给出扩展不确定度及包含因子。
九、影响因素与控制措施
| 影响因素 | 表现 | 控制措施 |
|---|---|---|
| 水体散射体不足 | 回波信噪比低,流速读数不稳定,低流速段明显 | 人工投放散射材料并保证分布均匀 |
| 流场不均匀、残余环流 | 各点位示值偏差方向不一致 | 延长静水时间,控制水槽工作段流场指标 |
| 拖车车速变化率 | 标准值波动引入误差 | 按速度分档控制变化率,如v≤0.1m/s时不大于2.00%,0.1<v≤0.5m/s时不大于1.00%,v>0.5m/s时不大于0.60% |
| 电缆卡门涡街效应 | 引起振动并造成测速偏差 | 采用螺旋线技术减小偏差 |
| 电磁干扰 | 电磁式与内置罗经测量结果偏移 | 水槽、行车、桁架等采用无磁铝合金构件,测量期间关闭旋转电机等干扰源 |
| 安装姿态与测杆振动 | 流向误差与流速分量误差 | 采用专用卡具固定,保持探头深度一致与各轴线夹角要求 |
| 温盐剖面变化 | 声速模型失配 | 同步测定水温、盐度、压力并实时修正声速 |
十、ADCP的专项校准内容
ADCP除流速、流向外,还需进行换能器几何参数、声速、罗经、底跟踪速度、测深与姿态的校准或检测。换能器实际发射角与标称角的偏差超过±0.1°时,应在配置文件中更新波束角参数。内置磁罗经在使用GPS作为导航参考、使用移动河床校正法或流速方向本身为关注量时必须校准,校准后报告的总罗经误差应小于1°。
现场校准方法包括:与经检定合格的同类型测流仪器进行同步比测;采用亚米级差分GPS沿400~800m闭合航线作匀速直线航行,计算ADCP测量航程与DGPS测量航程之比,比值小于0.995时测量值存在负偏差,大于1.003时存在正偏差;以及接收并回发带频偏与时域延拓信号的信号重发法。需要说明,ADCP领域目前尚无被普遍接受的统一标准校准程序,主要原因是现有流速仪检定设施在尺度与散射条件上的限制、仪器结构复杂以及技术迭代较快。
十一、校准周期与结果应用
新购仪器投入使用前必须进行校准;常规使用环境下校准周期为12个月;在含沙量高、流速大或频繁使用的环境中缩短至6个月;仪器遭受强烈撞击、维修或更换核心部件后应立即重新校准。仪器跌落、探头磨损、传感器更换或测量结果异常时,也应及时安排校准。
十二、校准记录与证书
校准记录应包含:仪器名称、型号、编号、生产厂家,校准日期,环境温度与水温,标准器名称、型号、编号及溯源信息,各流速点与流向点的原始数据,拟合方程与修正系数,不确定度分析过程,以及操作人员与核验人员签字。校准证书应给出各校准点的示值误差、重复性、修正系数或修正公式、扩展不确定度与包含因子,必要时给出响应时间与合格判定所需的比对结论。