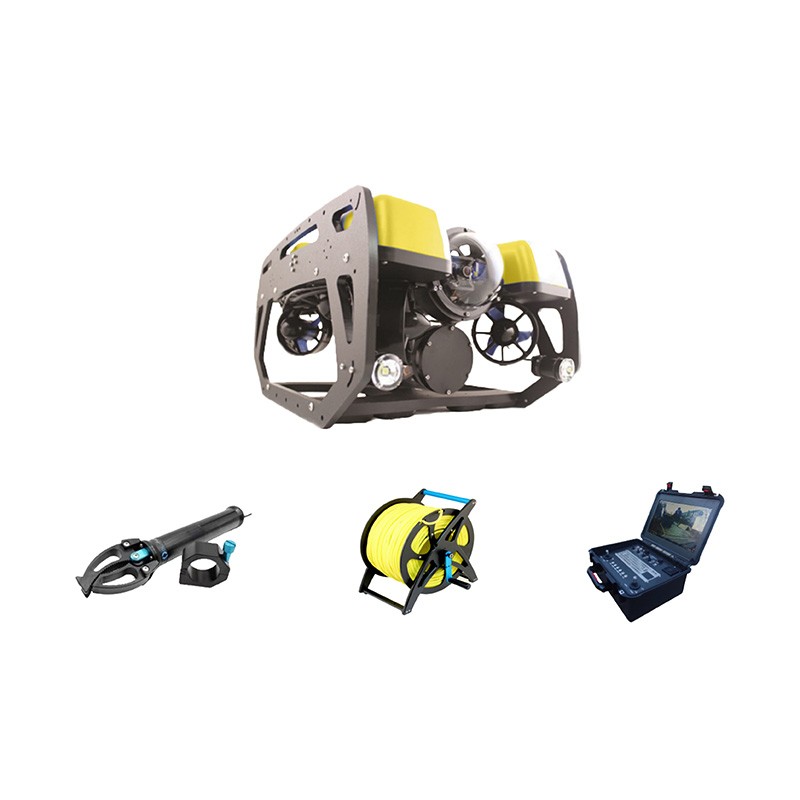
打捞搜救机使用指南
本指南为通用参考,适用于水面搜救机器人、水下打捞机器人、搜救无人机、遥控打捞装置等用于搜索、定位、救援与打捞任务的专用装备。实际使用应以厂家说明书、当地法律法规和现场指挥要求为准,操作人员须经过专业培训。
一、用途与适用场景
打捞搜救机主要用于水域、洪涝、冰面、港口、水库、河道及复杂环境中执行人员搜救、目标定位、物品打捞、车辆或沉物探测等任务。常见场景包括:
落水人员搜索与救援;
溺水事故中的水下搜寻;
车辆、船只、渔具、证物等物品打捞;
洪涝、泥石流、溃坝等灾害现场辅助搜救;
夜间、低能见度或人员难以直接进入区域的侦察。
当现场环境超出设备能力,如急流、强风、雷暴、极端低温、深水高压或存在爆炸、污染风险时,应停止作业,改由专业潜水、消防或应急队伍处置。
二、设备基本组成
通用打捞搜救机通常包括以下部分:
搜索系统:摄像头、照明灯、声呐、雷达、定位模块等;
动力与推进系统:电池、电机、螺旋桨、推进器;
通信控制系统:遥控器、图传、数据链、地面站;
打捞执行系统:机械臂、抓钩、网兜、浮力袋、拖曳绳、吊索;
安全装置:救生圈、定位信标、失联返航、紧急断电、防撞保护;
辅助配件:备用电线、工具包、密封圈、维修件、运输箱。
三、使用前准备
人员准备:操作员、观察员、安全员应分工明确,持证或经培训上岗。
任务确认:了解搜救目标、水域范围、水深、流速、天气、水质、障碍物和周边环境。
现场警戒:设置安全区,疏散无关人员,防止围观和二次事故。
设备检查:
电量、油量是否充足;
螺旋桨、推进器、机械臂是否正常;
摄像头、声呐、通信信号是否清晰;
密封舱、线缆、绳索是否完好;
救生装置、定位信标是否可用。
通信测试:确认遥控、图传、对讲机、定位信号稳定。
应急预案:明确失联、卡阻、断电、人员落水、设备损坏时的处置流程。
四、操作流程
到场评估:观察水文、气象、地形和人员情况,划定作业区域。
部署设备:选择平稳、安全、信号良好的位置下水或起飞。
搜索定位:
采用网格、扇形、平行或环绕方式搜索;
利用摄像头、声呐、定位标记记录目标位置;
发现目标后先稳定悬停或保持距离,确认环境安全。
接近目标:缓慢、平稳接近,避免碰撞、缠绕或惊扰目标。
打捞救援:
救人优先,先提供浮力、救生圈或牵引绳;
打捞物品时根据重量、形状选择抓钩、网兜或浮力袋;
避免对人员造成二次伤害。
回收设备:确认目标固定后缓慢回收,防止脱落。
移交与记录:将人员或物品移交专业救援、医疗或公安部门,记录坐标、时间、图像和作业过程。
五、安全规范
始终把人员安全放在首位,禁止盲目下水、超范围作业。
推进器、螺旋桨运转时,人员应保持安全距离。
绳索、线缆应有序管理,防止缠绕人员、设备或螺旋桨。
电池应防水、防摔、防高温,充电时有人看护。
大风、暴雨、雷电、大雾、急流等恶劣条件下禁止作业。
夜间作业必须开启照明和警示灯,并加强观察员配合。
与潜水员、船只、岸上人员协同时,应统一指挥、明确信号。
设备出现异常振动、异味、失控、进水时,立即返航或断电回收。
六、维护保养
每次使用后,用淡水冲洗机身、推进器和机械部件,重点清除泥沙、盐分和污染物。
擦干并通风晾干,避免暴晒和高温烘烤。
检查密封圈、线缆、接头、螺丝和机械臂,发现磨损及时更换。
电池按说明存储,保持适当电量,定期充放电维护。
定期校准传感器、摄像头、声呐和定位系统。
按厂家要求更新固件,润滑活动部件,做好防锈防腐。
长期存放时,放入专用箱,置于干燥、阴凉、通风处。
七、应急处理
设备失联:启动返航或定位功能,记录最后坐标,组织搜寻。
被杂物卡阻:停止推进,尝试反向脱离;无效时切断动力,人工回收。
通信中断:立即停止远程操作,按预案回收设备。
电池故障:远离易燃物,使用灭火器或沙土处置,禁止直接用水扑救锂电池。
人员受伤:立即停止作业,实施急救并联系医疗救援。
发现危险品:停止打捞,标记位置,移交公安、消防或环保部门。
八、记录与培训
每次任务应记录时间、地点、天气、水文、设备状态、操作人员、搜索轨迹、发现目标和处置结果。定期开展模拟演练,提高操作、协同和应急能力。
打捞搜救机是辅助救援的重要工具,但不能替代专业判断和现场指挥。坚持“安全第一、规范操作、先人后物、科学施救”的原则,才能最大限度发挥设备作用,减少事故损失。