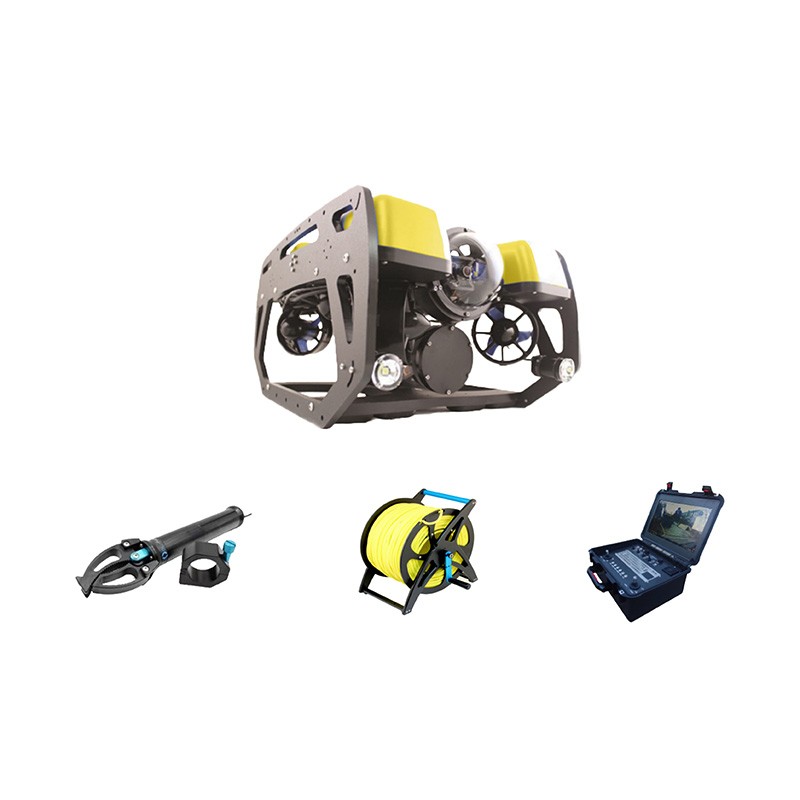
打捞搜救机校准
一、适用范围与校准目的
本文所称打捞搜救机,指用于水面、水下目标搜索、定位、抓取与打捞作业的装备系统,包括水下搜救机器人(缆控型与自主型)、水面搜救无人艇、空中搜救无人机,以及配套的吊放绞车、声学探测设备、声学与卫星定位设备、机械作业单元和水面控制单元。
校准指在规定条件下,用可溯源的标准器具对被校对象的量值或性能指标进行测量,将测量结果与标称值或规定限值比较,并在必要时对设备参数进行修正的一组操作。其目的有三:一是确定传感器与执行机构的示值误差,二是通过参数修正将误差控制在允许范围内,三是为作业数据的有效性与装备的安全使用提供可追溯的技术依据。
打捞搜救作业环境的水温、盐度、水压、悬浮物浓度、流速与电磁背景均处于变化状态,设备在存放、运输与反复作业后会出现零位偏移、刻度系数变化、时钟漂移与机械间隙增大。定期校准用于识别并修正上述变化。
二、校准条件
2.1环境条件
静态校准在恒温、无流的实验室水槽内进行;动态校准在水池或选定的自然水域进行。自然水域校准应记录水温、盐度、流速、水深与底质类型,并避开雨、雪、雷电与五级以上风力天气。电磁环境应满足设备通信频段的背景噪声要求,场地周边不应有同频段的强辐射源。
2.2标准器具
按被校参数选用,常见配置包括:
| 标准器具 | 主要技术指标 | 用途 |
|---|---|---|
| 标准水听器 | 频率范围0.1MHz~2.5MHz,扩展不确定度U=0.9dB(k=2) | 声学设备声信号接收 |
| 声速剖面仪 | 最大允许误差±0.2m/s | 水体声速测量与声速补偿 |
| 标准目标块套组 | 边长5cm、10cm、15cm、20cm、25cm、30cm、50cm,边长最大允许误差±0.2cm | 分辨力与鉴别阈测试 |
| 数字示波器/信号采集器 | 采样率不低于10MHz | 工作频率、脉冲参数采集 |
| 姿态基准平台 | 角度控制±0.1°,位移控制±0.5cm | 姿态与安装偏差标定 |
| 高精度定位基准(RTK) | 平面精度优于0.1m | 水面定位基准 |
| 标准砝码/标准测力仪 | 精度优于±0.5% | 载荷、夹持力校准 |
| 绝缘电阻测试仪 | 500V档 | 电气安全测试 |
| 压力标准装置 | — | 深度传感器标定 |
标准器具应处于有效检定或校准周期内,量值可溯源至国家计量基准。
2.3技术文件
校准前应取得:设备出厂标定参数、上次校准证书与历史数据、使用说明书、维护记录与故障维修记录。校准依据优先采用现行有效的国家计量检定规程、国家计量校准规范、国家标准与行业标准;无适用规程时,按设备技术文件规定的方法执行,并在记录中注明依据来源。
三、校准项目与方法
3.1定位与导航系统
校准对象包括惯性测量单元、深度传感器、多普勒测速仪、超短基线/长基线水声定位系统、卫星导航接收机。
惯性测量单元:测定加速度计与陀螺仪的零位偏差与刻度系数误差,在两个温度点以上分别采集静态数据,计算零偏稳定性与刻度系数误差。
深度传感器:在压力标准装置上按量程均匀分布不少于5个校准点,升压与降压各测一次,取往返读数差值评价迟滞,取均值计算示值误差。
声速相关修正:现场测量声速剖面,将换能器吃水深度处的声速值输入处理单元,修正声波传播时间与斜距计算误差。
安装偏差:测量定位传感器相对于载体坐标系的角度偏移与位置偏移,用几何标定方法补偿;往返各测一次,水平方向往返读数互差应小于50mm,竖直方向小于20mm。
时间同步:验证各组件时间戳同步精度,消除时钟漂移引入的测距误差。对采用水声飞行时间测距的收发单元,应做时钟漂移补偿,投入使用后每约三个月复校一次。
定位精度验证:与已知基准点比对,计算重复性与绝对误差。
3.2声学探测设备
适用于前视声呐、侧扫声呐、多波束测深系统、浅地层剖面仪。核心校准项目为工作频率误差、波束宽度误差、距离分辨力示值误差与鉴别阈。
工作频率误差:将换能器安装于试验行车支架,调整发射扇面垂直于水面;标准水听器置于发射扇面内,测试距离满足自由场与远场条件(R>2D²/λ,D为换能器尺寸,λ为波长);采集直达脉冲信号,读取实际工作频率f,与标称频率f₀计算误差Δf=f−f₀。
波束宽度误差:平行航迹线方向用直角坐标系以0.5cm步进扫描,垂直航迹线方向用极坐标系以0.1°步进旋转,分别取−3dB处宽度作为波束宽度测量值。
距离分辨力示值误差:在水池底部沿平行与垂直航迹线方向铺设标准目标块套组,相邻间距由5cm至50cm依次增大;换能器入水深度不小于3m,距目标块垂直距离5m、水平距离5m;试验行车以0.2m/s匀速移动,量取声图上可分辨的两目标块间距3次,取最大值作为测量值,与标准值作差。
鉴别阈:判读声图上可量测的最小目标块,确定鉴别阈等级。
波束指向角与探测距离阈值:按设备技术文件核对,并修正声波在水体中传播产生的信号衰减与测距偏差。
试验水池宜不小于30m(长)×10m(宽)×8m(深),池壁、必要时池底与水面铺设消声材料。
3.3光学成像系统
对水下摄像机与空中/水面光电载荷进行畸变校正、白平衡标定与尺度标定。标定板覆盖视场边缘与中心,解算内参与畸变系数;建立水体光学衰减补偿参数,用于修正散射造成的对比度下降。对用于目标坐标解算的相机,还应标定相机坐标系与载体坐标系的相对位姿。
3.4动力与运动控制
检测各推进器推力输出的一致性,标定电机转速反馈参数;校验航向、深度、悬停的闭环控制逻辑。动态工况设置直线航行、定点悬停、转向、定深巡航等标准航次,记录实际轨迹、航向角与深度的保持误差,与理论值比对后迭代修正控制参数。
3.5机械作业单元
标定机械臂与抓取装置各关节的角度传感器,测定末端在载体坐标系下的定位误差;标定末端夹持力。淡水水下搜救机器人通用技术条件要求机械手末端夹持力不小于70N,以此作为典型限值示例,具体限值按设备技术文件确定。对抓取与切割属具,还应检查动作到位重复性与负载状态下的位置保持能力。
3.6吊放与起吊装置
对绞车、吊钩、吊放架与释放装置进行载荷试验。按国际海事组织相关要求,年度检验时应在最大降落速度下以空艇(或等效无载荷)质量对绞车制动器做动载试验;绞车验证载荷取最大工作载荷的1.1倍,试验间隔不超过5年。试验后应检查受压部位。对搜救机配套的脐带缆与起吊缆,检查破断拉力,淡水水下搜救机器人通用技术条件要求脐带缆破断拉力不小于自重的5倍。
3.7通信与数据链路
测试水声通信时延与数据传输误码率,标定信号发射功率与接收灵敏度;对无线电链路,测量遥控距离、图传时延与丢包率;验证断链保护、失控返航与指令重传功能在正常与低信噪比两种条件下的动作状态。
3.8电气安全与密封
绝缘电阻:冷态绝缘电阻测量,典型限值为不小于50MΩ。
接地保护:操控单元接地电阻不大于0.1Ω。
漏水检测:带电供电的舱体应做密封检测,触发漏水报警后立即停止作业并回收。
绝缘在线检测:外部供电时应具备绝缘电阻实时监测与报警功能。
3.9环境适应性与电磁兼容
按设备技术文件核对工作温度与贮存温度范围(淡水水下搜救机器人通用技术条件规定工作温度0℃~40℃、贮存温度−10℃~60℃),并核查耐振、耐湿热、耐盐雾、耐泥沙与电磁兼容发射/抗扰度的检验结果是否在有效期内。
四、校准实施流程
校准前准备:检查壳体密封与外观,确认无渗漏与结构损伤;清理传感器表面附着物;核对标准器具状态;通电自检并记录自检结果。
实验室静态校准:在恒温、无流环境下完成传感器零位校准、姿态基准标定、声学设备基准测距与频率/波束测量,采集原始误差数据,生成参数补偿文件。
水池动态校准:在可控水深与稳定流场中按标准工况运行,记录实际数据与理论值的偏差,迭代修正控制参数。
现场预校准:作业前在任务水域实测水温、盐度与声速剖面,将环境参数导入系统完成环境补偿;进行短时试航,验证各系统工作状态。
数据归档与判定:汇总全部测试数据,与规定限值比对,判定各项目合格与否,出具校准证书或校准结果通知书。
五、数据处理与结果判定
每个校准点重复测量不少于3次,取算术平均值作为该点测量结果;同时计算重复性,用于评价数据离散程度。示值误差按"测量值−标准值"计算;需要修正时,将修正值写入设备参数文件,并在证书中同时给出修正前后的结果。
测量结果应给出扩展不确定度,评定来源包括标准器具不确定度、水听器与换能器定位误差、水温变化引起的声速变化、安装角度偏差、测量仪器误差与被校对象重复性。判定规则为:示值误差的绝对值加上扩展不确定度后不超过规定的最大允许误差,判为合格;否则判为不合格或限制使用,并注明超差项目。
六、校准周期
复校时间间隔由使用频次、使用环境、设备自身稳定性与维修情况共同决定,由使用单位自主确定。声呐类设备的复校间隔建议为1年。出现下列情况之一时应缩短间隔或立即安排校准:
年作业时间超过2000小时;
在高盐度、高含沙量或强腐蚀水域长期作业;
设备经过重大维修、改装、固件升级或传感器更换;
测量结果出现异常波动或相邻两次校准数据呈现单向漂移;
设备经历碰撞、跌落、进水或长期停用后重新启用。
对依赖时钟同步的水声定位单元,时钟漂移补偿应在投入使用前完成,之后每约三个月复校一次。
七、记录与证书
校准证书至少应包括:标题、实验室名称与地址、校准地点、证书唯一性编号与页码标识、委托方名称与地址、被校对象的描述与明确标识、校准日期、依据的技术规范名称与代号、所用测量标准的溯源性说明、校准环境描述、校准结果及其测量不确定度、对规范的偏离说明、签发人签名或等效标识、结果仅对被校对象有效的声明,以及未经书面批准不得部分复制的声明。
原始记录应保存标准器具编号与证书号、环境参数、每个校准点的原始数据、计算过程、修正值与判定结论。记录与证书一并归档,保存期限不少于两个校准周期,用于量值追溯与故障分析。
八、常见问题与控制要点
声速设置错误:声速值直接决定斜距换算,作业水域与校准水域声速差异较大时,必须在现场重测声速剖面并更新参数。
安装偏差未复测:传感器拆装后未重新测量安装角度与位置偏移,会导致定位解算出现系统性偏差。重新安装后必须重新标定。
时间同步超差:多传感器数据的时间戳不同步会造成数据融合结果错误,应在校准中单列检查项。
只做静态不做动态:静态校准无法暴露推进器推力不一致与闭环控制参数失配,两项应配套执行。
修正值未写入:仅出具证书而未将修正值写入设备参数文件,校准不产生实际效果。
标准器具超期:标准水听器、标准砝码、声速剖面仪等超期使用会使校准结果失去溯源性,应在校准前核查其有效期。