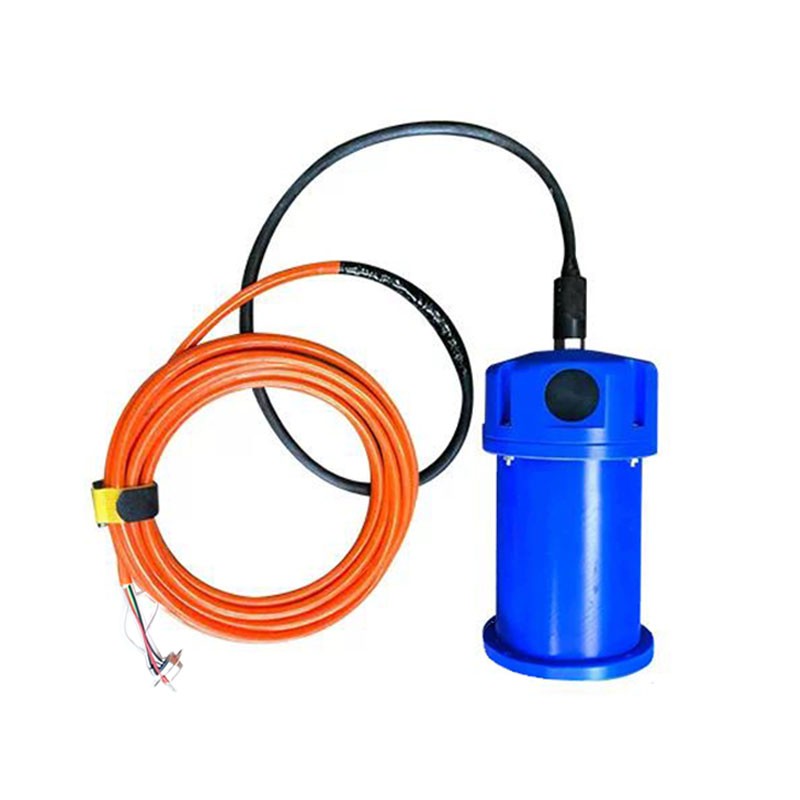
单点多普勒海流计校准
单点多普勒海流计校准
一、测量原理与量值关系
单点多普勒海流计通过换能器向水体发射声脉冲,接收水中悬浮散射体产生的回波,由回波的多普勒频移计算沿声束方向的径向流速,再依据各声束的空间夹角合成流速矢量与流向。测量结果是位于换能器前方一段距离处采样体积内水体的平均流速,该采样体积与仪器本体的空间位置不重合。
二、技术依据
| 类别 | 文件 | 适用内容 |
|---|---|---|
| 国家计量检定规程 | JJG1166—2019《声学多普勒海流单点测量仪检定规程》 | 适用流向测量范围(0~360)°、流速测量范围(5~300)cm/s的仪器,规定首次检定、后续检定和使用中检查 |
| 不确定度评定 | JJF1059.1—2012《测量不确定度评定与表示》 | 校准结果的A类、B类不确定度评定与合成 |
| 术语 | GB/T15920—2010《海洋学术语物理海洋学》 | 流速、流向等量的定义 |
| 水槽方法参考 | GB/T21699—2008《直线明槽中的转子式流速仪检定/校准方法》、ISO3455《Hydrometry—Capbrationofcurrent-metersinstraightopentanks》 | 直线明槽流场条件、拖车法技术要求 |
检定属于法制计量活动,依据检定规程执行并给出合格判定;校准属于量值溯源活动,依据校准规范或委托方约定的方法执行,出具校准证书并给出示值误差、修正值与测量不确定度,不作合格判定。量程、结构与JJG1166—2019适用范围不一致的仪器(如低于5cm/s或高于300cm/s的测速需求),按校准方式溯源。
三、校准项目
流速示值误差:各检定点仪器示值与标准流速值之差。
流速测量重复性:同一检定点连续多次测量值的离散程度。
流向示值误差:各方位点仪器流向示值与标准方位角之差。
辅助参数:温度传感器示值误差、声速换算正确性、罗经(方位)示值误差、倾角传感器示值误差、压力(深度)传感器示值误差。辅助参数不直接参与流速合成,但通过声速、坐标变换与磁偏角修正影响最终流速、流向结果。
四、标准器与配套设备
| 设备 | 主要技术指标 |
|---|---|
| 流速标准器(检定拖车车速测量系统) | 测速范围(5~300)cm/s,最大允许误差±1cm/s |
| 流向标准器(磁方位角测量系统) | 扩展不确定度优于U=0.5°,k=2 |
| 流速检定水槽 | 直线明槽,由加速段、稳定段、检定(测量)段和制动段组成,槽壁上方铺设拖车轨道 |
| 流向检定水槽 | 无磁材料制作,工作段可绕其几何中心水平旋转;流速不小于100cm/s,10min内流速变化低于10cm/s,空间流速差异小于30cm/s;工作段尺寸不小于宽1.4m、长2.8m、深0.4m |
| 声速/温度/盐度测量设备 | 用于实测水体声速,或由温度、盐度、压力计算声速 |
| 激光多普勒测速仪(LDV) | 循环水槽法中作为工作段流速基准,用于替代拖车车速作为标准值 |
| 声学频偏应答装置 | 接收并回发带频偏与时延的模拟回波,以频偏作为溯源量 |
五、校准方法
5.1拖曳水槽(拖车)法
将海流计经测杆固定在拖车入水端,拖车以设定速度在静止水槽中匀速运行,车速即仪器与水体之间的相对流速标准值。这是目前应用最广的方法,其优点是标准速度由位移与时间直接测得,可溯源至长度和时间基准,且速度范围覆盖现场常见流速区间;美国地质调查局水文仪器设施(USGSHIF)的拖曳水池长450ft、断面12ft×12ft,拖车速度0~18ft/s。
该方法的局限已在多项研究中记录:静水中缺少悬浮散射体,需人工投放且难以保证分布均匀;水体无流速剪切;槽壁与槽底存在边界干扰;拖车驱动系统可能引入磁场干扰,影响仪器内置磁通门罗经读数。
5.2循环水槽+激光多普勒测速仪法
以立式循环水槽产生连续可调的稳定流速,用激光多普勒测速仪标定工作段流速作为基准值,再与被校海流计比对。一项公开研究在0.01~3m/s范围内,工作段流速的合成测量不确定度不大于4.4mm/s;被校多普勒海流计在0.059~3.051m/s区间的合成测量不确定度不超过9.1mm/s。该方法避免了拖车加减速阶段引入的速度波动,也避免了拖车运行带来的振动。
该研究同时记录了两项需要控制的技术问题:一是流速低于0.05m/s时,淡水体积散射强度弱,多普勒效应不显著,海流计读数不稳定,该区间数据未纳入;二是仪器电缆在流场中产生卡门涡街并诱发仪器振荡,造成测速偏差,采用螺旋线缠绕可减小该偏差。
5.3声学频偏应答法
装置接收海流计发射信号后,回发带有设定频偏与时延的模拟回波,模拟不同流速下的回波特征,以回发信号相对原始信号的频偏值作为溯源量,实现径向流速校准。该方法不依赖真实流场,可在消声水池或外场实施。已公开的结果:0.02~1m/s范围内测量不确定度为2.2mm/s(k=2);另一套装置在1~2m/s范围内不确定度为1%×模拟流速+7mm/s。同类水池校准系统在0~2.5m/s范围内的最大不确定度为2.30mm/s。
5.4海上比测与航程比对法
在开阔海域将多台仪器同步观测,或与经溯源的标准流速仪进行同步比测;也可采用DGPS与仪器同步采集,沿固定航向匀速航行一段距离,比较仪器积分航程与DGPS实测航程的比值。USGS的实践以底跟踪模式走航距离作为核查参数,要求实测距离与已知距离之差满足±0.25%或±1%的限值。NOAA在拖曳水池中以5~200cm/s车速对29台仪器进行核查,用均值、标准差和相对参考速度的百分比表达偏差。
现场比测不确定度受真实流场时空变化、载体运动与姿态、水体散射强度变化影响,量值水平通常低于实验室方法,用于验证实验室校准结果在现场工况下的适用性。
5.5罗经、姿态与温度传感器校准
罗经对地磁场以外的磁性材料敏感,布放框架与锚系中的金属构件会造成方位偏差,需在使用前完成校准并核查,同时记录磁偏角用于后处理修正。倾角传感器在仪器水平静置时核查俯仰与横滚读数,用于判定坐标变换所需姿态数据是否有效。温度传感器以精密温度计作为参考进行比对,必要时在恒温条件下重新标定;USGSHIF的核查要求温度探头与参考值之差在±2℃以内。
六、校准实施流程与数据处理
安装。测杆入水部分需有足够强度与刚度,保持垂直水面;仪器换能器距水面不小于0.75m、距水底不小于0.50m,以避开水面波动与底部边界影响。
静水。检定前需等待水面相对静止。检定速度小于200cm/s时静水时间一般不少于10min;检定速度大于等于200cm/s时一般不少于20min。
声速测定。实测水温、盐度与压力,计算或实测水体声速,作为修正依据。
逐点校准。流速检定点按5、20、40、60、…、280cm/s的序列依次进行。启动拖车,待标准器稳定显示该点速度后,保持稳定车速不少于24s,每间隔2s同步记录标准器示值与海流计示值,并记录保持稳定车速的首末时间;海流计示值处理精确到1cm/s。
平均值与声速修正。取连续10个记录值,分别对标准器读数和海流计流速示值取算术平均值,再将两者统一校正到参考声速1500m/s下的流速值。这一步消除校准水体与实际使用水体声速差异带来的系统性偏差,是单点多普勒海流计数据处理中的必要环节。
示值误差与重复性。第j个检定点的流速示值误差为该点海流计连续10个示值的算术平均值与标准器连续10个示值的算术平均值之差。重复性取各检定点连续10个记录值按实验标准偏差计算,以各点中的最大值作为流速测量重复性。
校准曲线。以标准流速为自变量、仪器示值为因变量,用最小二乘法拟合标定系数(斜率与截距);存在显著非线性时采用分段修正参数。修正系数写入仪器配置或后处理软件,并在下一次校准时重新确定。
七、测量不确定度评定
依据JJF1059.1—2012建立测量模型,示值误差$\Deltav=\bar{v}_i-\bar{v}_s$,主要不确定度分量包括:
| 分量 | 来源 |
|---|---|
| A类 | 各检定点重复测量的实验标准偏差 |
| B类 | 标准器(拖车车速测量系统或LDV)的示值误差与不确定度 |
| B类 | 水体声速测量或计算不确定度引入的修正残差 |
| B类 | 拖车车速变化率、流场不均匀性与残余环流 |
| B类 | 仪器安装姿态偏差、测杆振动与流线扰动 |
| B类 | 数据修约与采样时间不同步 |
采用循环水槽加LDV的校准中,被校海流计合成不确定度由上述A类分量与作为B类的LDV标定不确定度合成,已公开的最大值为9.1mm/s(0.059~3.051m/s)。评定结果应在校准证书中给出扩展不确定度及包含因子。
八、影响因素与控制措施
| 影响因素 | 表现 | 控制措施 |
|---|---|---|
| 水体散射体不足 | 回波信噪比低,流速读数不稳定,低流速段尤为明显 | 人工投放散射材料并保证分布均匀;低流速段单独评估并注明适用范围 |
| 电缆涡激振动 | 卡门涡街诱发仪器振荡,引入测速偏差 | 电缆加装螺旋线抑制涡脱落 |
| 声速偏差 | 按相同比例传递至流速结果 | 实测温盐压计算声速,结果统一校正至1500m/s参考声速 |
| 姿态与倾斜 | 声束投影角变化,流速分量与流向产生耦合误差 | 核查倾角传感器,布放时限制倾角;超出仪器允许倾角的数据剔除 |
| 磁干扰 | 罗经方位读数偏移,流向误差增大 | 使用无磁安装件与方位盘,校准罗经并施加磁偏角修正 |
| 边界干扰 | 槽壁、槽底与水面回波进入采样体积 | 控制换能器入水深度与离底距离,选取检定段中部位置 |
| 换能器表面状态 | 划痕、附着物与生物污染改变声学特性 | 校准前清洁换能器表面,检查水密与电缆状态 |
九、结果处理与复校间隔
校准记录应包含:校准依据文件、环境条件(水温、盐度、气温)、标准器及配套设备信息与溯源证书编号、被校仪器型号编号、各检定点原始数据与平均值、声速修正过程、示值误差与重复性计算结果、校准曲线方程与修正参数、测量不确定度。
复校时间间隔由使用单位依据使用频次、布放环境、历次校准数据变化趋势确定。参考做法:USGS对ADCP类仪器设定了3年的核查周期上限,并在新购、维修后、固件变更和周期到期四种情况下执行核查;国内法制计量范围内按JJG1166—2019规定的检定周期执行。若某次校准的示值误差相对前次发生显著变化,或仪器经历维修、换能器更换、长期布放后回收,应缩短间隔并重新确定修正参数。