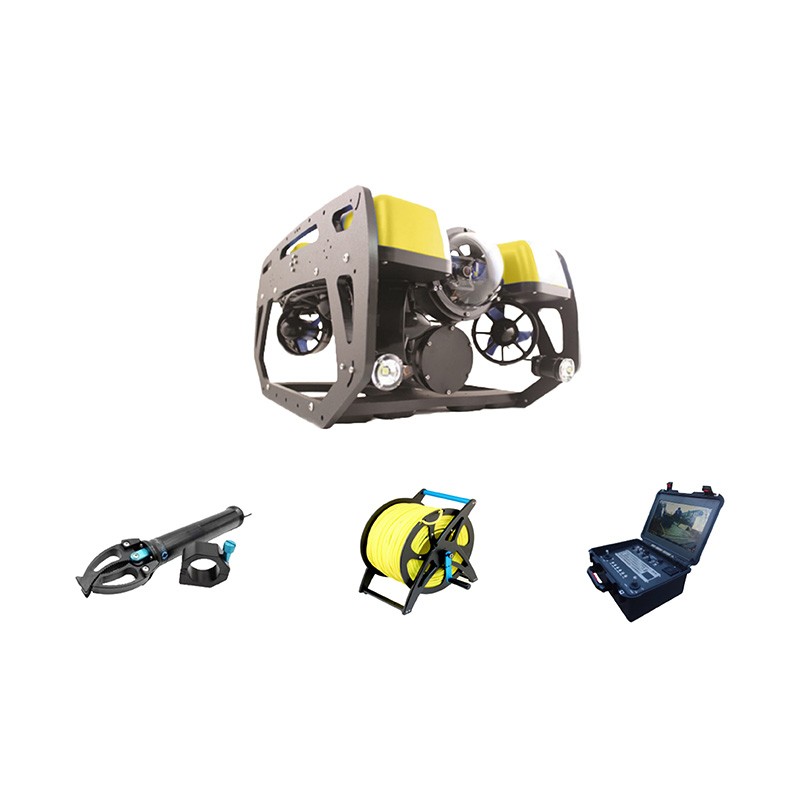
水下搜救机器人使用指南
一、概述
水下搜救机器人(又称遥控无人潜水器,ROV)是一种通过电缆与水面控制平台连接的水下机器人,由操作人员远程操控即可在水下自由活动。它通常搭载水下光源、高清摄像头、机械臂和声呐等设备,可灵活执行水下观察、录像、目标抓取及地形探测等任务。与传统潜水员搜救相比,水下机器人能够长时间在水下工作,深入人类难以抵达的危险水域,大幅降低人员安全风险,提升搜救效率。其应用场景涵盖人员搜救、沉船搜寻、落水车辆打捞、水域隐患勘察等领域。
本指南适用于海洋、湖泊、江河等各类水下环境的搜救作业。
二、作业前准备
1. 人员要求
操作水下搜救机器人须由经过专业培训的操作人员执行。实习操作员在协同潜水作业阶段不得操纵ROV。作业前应明确人员分工,各岗位人员到位并就位。建议引入“双人互检”机制,作业前由操作员与辅助员同步检查设备状态,从源头杜绝安全隐患。
2. 设备检查
作业前应对系统进行全面检查:
外观检查:检查ROV本体外观是否完好,各部件无破损、无裂纹。
推进器检查:确认推进器运转正常、无异响。
防水密封检查:检查防水密封件有无老化、裂纹。
传感器校准:确认摄像头、温度传感器、压力传感器等已校准归零。
电气绝缘检查:进行电气绝缘和漏电保护系统检查测试,确认性能正常。
功能测试:在下水前测试电机、灯光、摄像头、机械臂等功能是否正常,确认无报警信息。
通电前,应将控制面板上的自动定深开关置于“关”位,居中手动定深控制旋钮,并将自动航向选择器置于“关”位。
3. 环境评估
作业前须评估水域环境因素,包括水深、水流速度、水温、能见度、水下地形等。针对浑浊水域,需特别注意推进器搅动泥沙导致摄像画面模糊的问题。如作业区域可能存在有毒气体(如硫化氢、甲烷),应提前进行气体浓度检测。
三、部署与下水
1. 系统连接
完成水下机器人本体、脐带缆、中继器(如配备)、控制面板和电源的一体化连接调试。重点检查线缆固定连接、防水接口检测等关键环节,确保装备在复杂水文条件下的安全稳定。
2. 下水操作
通常利用甲板上的吊放系统或绞车,将ROV从船侧平稳地放入水中,避免受到冲击。操作要点:
缓慢入水,避免冲击水底淤泥导致设备倾覆或二次污染。
注意避免连接母船的电缆在水下缠绕打结。
ROV入水后到达预定作业地点,完成姿态调整。
入水后应再次完成水下功能测试,确认各项功能正常。
如需调节浮力,应调整至中性浮力状态。
四、水下作业
1. 基本操控
操作人员通过遥控手柄操控ROV完成水下升降、定深悬停、多角度转向、横移等动作。在浑浊水域或低能见度条件下,建议采用“定位悬停、微动缓进”的操作模式,通过降低推进增益避免机器人触碰河床。
ROV通常可实现定深悬停、定向航行等功能。操控过程中应保持与指挥平台的信息同步,将水下实时画面与声呐数据实时传回。
2. 目标搜索
大面积扫测:使用搭载的扫测声呐进行大范围水下扫测,对疑似点进行标识定位。
近底成像:在疑似区域开展近底声学成像与辨认。
精确定位:通过声呐精确定位并结合高清摄像头进行目标确认。
实时画面传输:利用高清摄像头将水下画面实时传回指挥平台。
水下搜救机器人搭载的高清摄像头在能见度较低的暗光水域也能清晰记录水下实况。
3. 目标处置
完成定位后,可根据任务需要:
利用机械臂夹取目标物。
投放标志物进行位置标记。
对目标进行近距离观察与图像采集。
4. 协同作业注意事项
当ROV与潜水员协同作业时,须特别注意:
实习ROV操作员在协同潜水作业阶段不可操纵ROV。
为防止ROV与潜水员发生绞缠,如ROV失去动力,应调节ROV为零浮力状态,避免潜水员快速上浮或下沉的危险。
ROV在潜水员附近作业时,船上应备有相应的操作程序手册。
五、回收与上岸
1. 回收操作
任务完成后,专业操作人员应根据当前海象状况,控制ROV安全返回水面。回收流程包括:
ROV完成预定任务后上浮,慢慢抵近母船。
绞盘配合收缆。
利用吊放系统将ROV平稳回收到甲板。
2. 回收后处理
断开电源及各连接线缆。
对ROV进行初步清洁。
记录作业数据与设备状态。
六、维护保养
1. 潜水后清洁
每次潜水后应及时进行清洁维护:
用淡水彻底冲洗ROV及水下部件。
建议将ROV浸泡在淡水中至少1小时,然后让电机在淡水中运行至少10分钟。
用淡水冲洗后风干,避免阳光直射。
不建议使用高压水枪冲洗。
警告:切勿在充电状态下清洗ROV。
2. 推进器维护
每次潜水后检查螺旋桨,必要时清理沙土或泥浆。
如发现异物缠绕或性能下降,应拆卸推进器进行清理。
清理后使用专用润滑剂润滑转子。
3. 存放要求
存放环境应防潮、防腐蚀、防尖锐物体划伤、防阳光长时间直射。
长期存放期间应定期充电(建议每隔15天充电一次)。
充电时不得无人值守。
七、安全注意事项
1. 一般安全
作业前隔离ROV区域,确保周边环境安全、无异物。
操作人员应佩戴必要的安全防护装备。
作业区域应设置警示标识,禁止无关人员靠近。
2. 电气安全
确认ROV本体、控制台等接地正常。
检查电气绝缘和漏电保护系统。
3. 操作安全
推进器在空气中只能短时间运行(仅数秒),因为水在正常水下作业时起到散热作用。
如控制界面出现警告信息,应立即将ROV回收至水面。
禁止接触珊瑚礁等生态敏感区。
作业过程中控制行进速度,防止堵塞或过载。
八、应急处理
1. 常见故障应对
通信中断:如视频或数据信号中断,应保持镇定,按照预定程序尝试恢复连接,必要时启动自动返航功能。
推进器故障:如部分推进器失效,应利用剩余推进器缓慢上浮。
缆绳缠绕:立即停止动作,缓慢调整ROV姿态尝试解除缠绕,避免强行拉扯。
2. 紧急上浮
如遇严重故障或危险情况,应立即启动紧急上浮程序。部分ROV配备智能自救系统,可自动进行故障诊断并执行自救决策。在紧急情况下,应优先确保ROV能够安全悬停或上浮。
3. 应急预案
作业前应制定完善的应急预案,细化航行遇险、器械故障、水域暗流等突发状况的应急处置方案。应急预案应涵盖:
通信中断处理程序
设备故障处理程序
恶劣天气应对程序
人员落水应急程序
九、操作规范总结
| 阶段 | 核心要点 |
|---|---|
| 作业前准备 | 人员到位、全面检查设备、评估环境、制定预案 |
| 部署下水 | 平稳吊放、避免冲击、防止缆绳缠绕、水下功能测试 |
| 水下作业 | 声呐扫测、视频确认、精准定位、规范操控 |
| 回收上岸 | 安全上浮、平稳回收、断电清洁 |
| 维护保养 | 淡水冲洗、电机运转、风干存放、定期充电 |
| 应急处理 | 保持镇定、按预案操作、优先保障安全 |