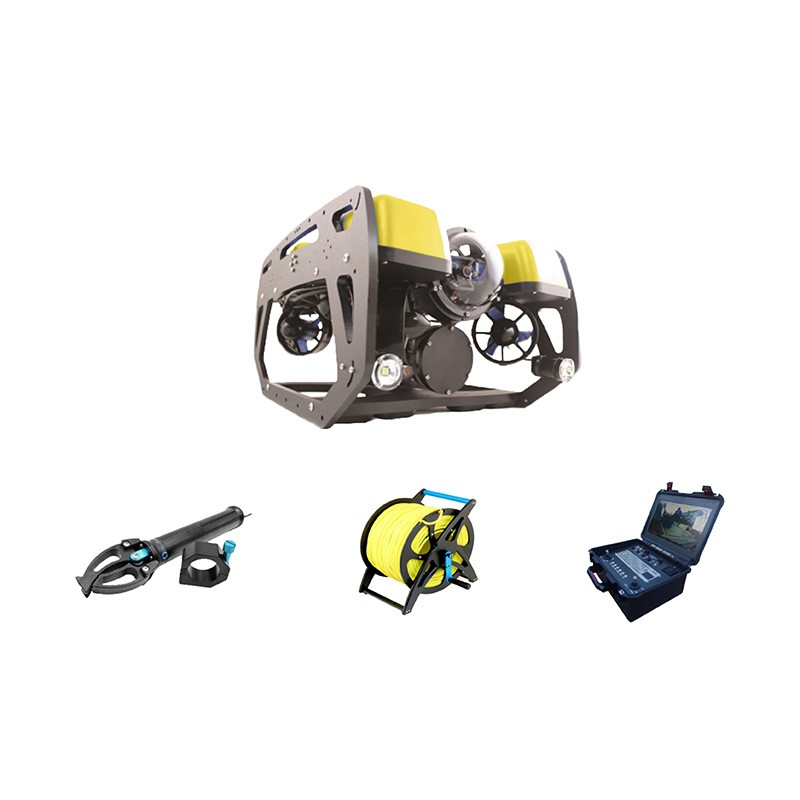
水下搜救机器人清洁
水下搜救机器人作为水域应急救援、水下勘查打捞的核心装备,经常在江河湖泊、近海、浑浊淤泥水域开展搜救任务,机身极易附着泥沙、水草、藻类、油污、海水盐分以及水底各类杂质污染物。及时、规范地开展清洁作业,是保障机器人摄像镜头、声呐传感器、推进器、密封舱等核心部件稳定工作,延长设备使用寿命,降低水下故障风险,保证下次搜救任务随时可以出动的关键环节。
一、清洁工作基本原则
1.作业后即时清洁:每次水下搜救任务结束上岸,断电完成停机后第一时间开展清洁,避免污渍长时间附着、盐分结晶腐蚀金属零件、淤泥干结难以清理。海水环境作业必须优先清除盐渍残留,防止电化学腐蚀设备外壳与电机轴承。
2.断电安全优先:全部清洁操作前必须关闭设备电源、断开电池连接线,严禁带电冲洗机身,防止渗水短路造成电路损坏,保障操作人员与设备安全。
3.禁止强损清洁:不得使用钢丝球、硬质刮刀打磨壳体镜头;禁止强腐蚀性强酸强碱清洁剂;高压水枪不可近距离直喷密封圈、摄像头窗口、传感器探头等精密部件,避免划伤、渗水隐患。
4.分区清洁养护:外壳、推进螺旋桨、摄像传感器、线缆、密封配件分开处理,精密元件轻柔清洁,机械运动部位清理杂物后按需润滑养护。
二、分步清洁操作流程
(一)外部壳体清洁
使用常温干净淡水对整机外壳进行全面冲洗,冲掉表面浮泥、水草残渣、漂浮污物。顽固污渍采用软海绵、无尘棉布蘸取中性清洗剂轻轻擦拭,完成后再用清水冲净清洗剂残留。清洁完毕检查外壳有无磕碰裂纹、腐蚀斑点,发现壳体破损及时记录报修。
(二)推进器与螺旋桨清洁
推进器是水下动力核心,最容易缠绕水草、渔网丝线、淤泥杂质。冲洗时仔细清理螺旋桨叶片缝隙、电机轴周边缠绕物,用毛刷清理附着泥沙;检查桨叶有无变形缺口,转动桨叶确认旋转顺滑无卡顿。海水作业后,可将推进器短暂浸泡在淡水中运转几分钟,溶解电机内部残留盐分,冲洗完成充分晾干后做好轴承防锈润滑处理。
(三)摄像、声呐等传感器组件清洁
高清摄像头镜头、补光灯镜片、声呐探头是搜救识别目标的关键,必须重点防护。镜头表面的水渍、泥沙、水生物附着物,使用超细纤维无尘布顺着一个方向轻轻擦拭;污渍较重可少量滴加镜头清洁剂,严禁直接用水直冲镜头内部。清洁后检查镜头是否有划痕、起雾渗水,声呐探头表面保持光洁无附着物,防止成像模糊、探测数据偏差,影响水下搜救判断。
(四)脐带线缆与接头清洁
水下连接线缆表面冲洗干净淤泥油污,检查外皮有无磨损、开裂;金属水密接头用清水冲洗后擦干,清理接头缝隙杂质,防止泥沙进入插针造成接触不良,清洁完成做好接头防护,避免磕碰。
(五)密封圈与水密接口清洁
仔细清理O型密封圈沟槽内部淤积泥沙,用软布擦拭密封圈表面,检查胶圈有无老化、划痕、变形。密封圈清洁晾干后可涂抹适配的硅基润滑脂,保障舱盖闭合密封性能,杜绝水下渗水故障。
三、深度清洁与定期保养
日常冲洗属于基础清洁,每完成多次搜救任务或长期在高腐蚀、高泥沙水域作业后,需要开展深度保养清洁。在厂家允许前提下拆开外部防护部件,清理隐藏缝隙淤积污物;对金属构件进行防腐检查;按照设备周期要求,完成传感器标定、密封性检漏测试。长期存放之前,整机清洁完全晾干,放置于阴凉通风环境存放,禁止阳光暴晒、高温环境放置。
四、清洁之后检查验收
全部清洁工作结束,晾干整机水分,逐项检查:推进器转动正常、镜头通透清晰、线缆接头完好、密封圈无损伤。完成通电空载测试,确认灯光、摄像头、声呐、遥控通讯各项功能运行正常,做好清洁维护记录,设备方可入库待命,为下一次水下搜救任务做好准备。