水上救援机器人使用指南
一、设备概述
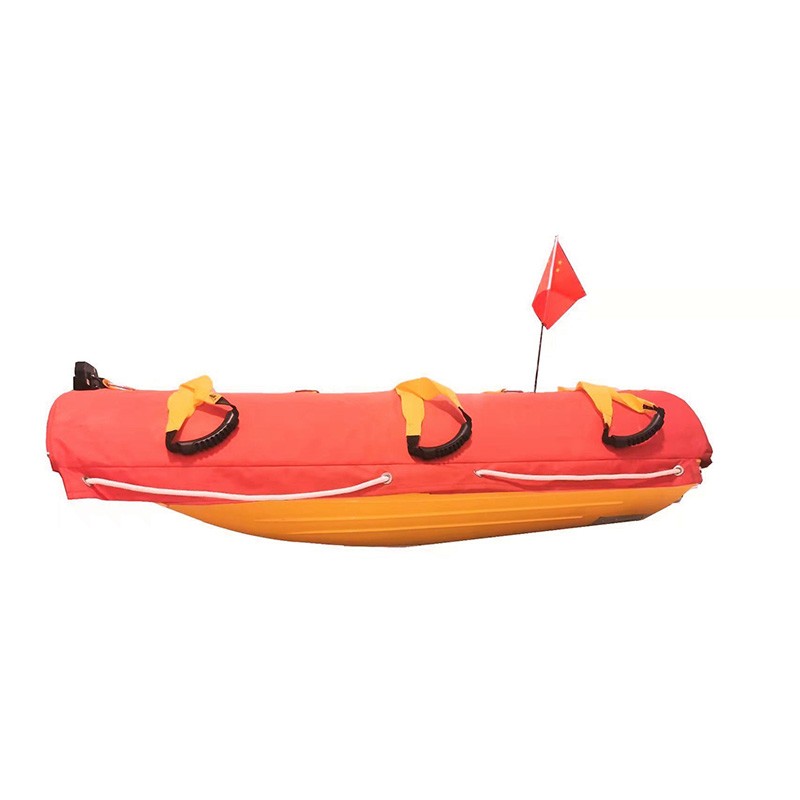
水上救援机器人(又称水面救生机器人、水域救援飞翼)是一款定位于救生快艇与传统救生圈之间的智能水上遥控救生设备。该设备融合了无人机技术、水上机器人救生控制技术以及GPS和北斗双定位技术,具有水面快速行进、远距离遥控、正反双面行驶、一键返航和自动返航等功能。
设备通常呈橙黄色或亮橙色,便于落水者快速发现。救援人员无需下水,可在岸边、船上或桥上等安全区域内操作,通过遥控器远程操控机器人抵达落水者身边。机器人两侧设有手柄或手带,落水者抓握后即可被拖拽回安全地带。设备普遍具备自动扶正功能,侧翻后可快速翻转回正。
主要特点:
可从岸边、桥上、船上直接抛投入水使用
正反双面均可正常行驶,不存在因侧翻无法使用的问题
具备智能修正航向、失联自动返航功能
适配激流、浅滩、湖泊、水库、近海等各类水域场景
采用喷泵推进或螺旋桨推进,部分型号无外露螺旋桨结构,避免对落水人员造成二次伤害
典型技术参数(不同型号有所差异):
重量:约13-15kg
最高航速:可达7-8.8米/秒
续航时间:30-90分钟
最大遥控距离:800米至1.5公里以上
最大拖拽重量:500公斤至1吨
可同时为多人提供浮力支撑
二、操作前准备
1.人员准备
操作人员应经过专业培训,掌握设备的基本原理和操作方法
严禁在饮酒、疲劳或其他精神状态不佳的情况下操作设备
救援人员应始终站在岸上、船上等安全区域内操作,严禁盲目下水施救
2.设备检查
检查设备外观是否完好,外壳有无裂缝、划痕或变形
检查螺旋桨或喷泵防护罩是否有破损,推进器区域有无水草、渔网、绳索等异物缠绕
检查机身两侧的拉手、握把及中间横梁是否牢固
检查电池密封盖和充电口是否锁紧密封
3.电量检查
确认设备电量充足,如电量低于75%应及时充电
检查遥控器电池电量,确保电量充足
新购设备或长期未使用的,使用前需补充电量
4.遥控器与通信检查
检查遥控器天线是否完好,屏幕显示是否正常
确认遥控器与机器人已完成配对连接
进行通信功能测试,确保机器人与遥控器之间能够正常通信
5.环境评估
确认投放区域安全,评估水域环境(水流、风浪、障碍物等)
选择合适的投放位置和角度
注意观察周围环境,避免撞击到物体或人员
三、基本操作
1.开机启动
开机顺序:先开遥控器,再开机器人
打开遥控器电源,长按电源键数秒开启
部分型号采用触水开关设计,入水自动开机上电
也有型号采用磁吸式防水开关,拔出磁吸扣即可开机
从开机到可投入使用一般仅需数秒
2.投放入水
将机器人从岸边、桥上或船上平稳抛投至水中
注意设备允许的投掷高度限制,一般可在25-30米高空直接抛投
设备入水后螺旋桨自动启动(或通过遥控启动),即可进入遥控操作
3.遥控操控
通过遥控器的方向摇杆控制机器人的前进、左转、右转、后退等动作
速度通常分为多个档位,可根据需要选择
遥控器屏幕可实时显示设备电量、遥控器电量及工作状态信息
4.速度控制
空载时:可根据需要使用高速或低速模式
载人救援时:应使用低速模式,严禁使用高速载人
5.返航操作
一键返航:启动一键返航功能键后,机器人自动返回起航位置
失联返航:当遥控信号丢失约10秒后,设备自动返航至出发点
手动返航:操作者也可通过遥控器手动操控机器人返回
6.关机
关机顺序:先关机器人,再关遥控器
救援任务完成后,将机器人从水中取出
关闭设备电源开关及遥控器电源
部分型号采用磁吸扣插入船体尾部磁吸口的方式关机
四、救援操作流程
第一阶段:快速抵达
发现落水者后,救援人员在安全区域将机器人抛投至水中。通过遥控器操控机器人全速驶向落水者位置,利用GPS/北斗定位系统精准导航至落水者身边。以落水者离岸50米计算,救援队员游泳抵达约需50秒,而使用水上救援机器人仅需不足10秒。
第二阶段:协助抓握
机器人抵达落水者身边后:
指导落水者双手抓紧机身两侧的手带或手柄
或让落水者抓住机身中间的横梁
落水者也可趴在机身上等待救援
如有多名落水者,可依次抓握,设备可同时承载多人
第三阶段:安全返航
确认落水者已稳固抓扶后:
操作者通过遥控器操控机器人平稳返航
全程使用低速模式行驶,确保安全
将落水者拖拽至岸边或船上安全区域
五、维护保养
1.机身清洁
每次救援任务结束后,必须第一时间使用淡水对机器人进行彻底冲洗,清除机身表面的盐分、泥沙及水草等异物
若在海水或酸性水域环境中使用,使用后应及时用清水冲洗机身及螺旋桨
清洗完毕后,使用柔软的干布擦干水渍,并将设备置于通风干燥处自然晾干
严禁将未干透的设备直接放入收纳箱,以免内部受潮导致电子元器件短路
2.动力系统维护
定期检查推进器桨叶是否有损坏、变形或缠绕异物
清理推进器螺旋桨杂物
检查推进器的电机和传动轴,确保其转动灵活,无卡顿或异常噪音
3.电池保养
使用原装充电器按照说明书要求对电池进行充电,避免过充或过放
日常使用中避免将电量完全耗尽,建议在任务结束后及时充电
充满后及时断开以防过充
长期处于待命状态的设备,应每隔2至3个月进行一次完整的充放电循环,以保持电池活性
若设备预计长时间闲置,应将电量保持在50%-60%,并存放于干燥通风处
4.遥控器与通信模块维护
每次使用前检查遥控器天线是否完好,屏幕显示是否正常
摇杆及按键是否灵敏无卡顿
避免遥控器进水或受到剧烈撞击
5.定期功能测试
即使没有救援任务,也建议每月至少进行一次开机测试
验证前进、后退、转向、速度切换、一键返航及失联自动返航等核心功能是否正常
检查GPS/北斗定位模块是否精准
6.规范存放
非执行任务期间,应妥善存放在专用的防震保护箱内
置于温度适宜、湿度适中且无强电磁干扰的室内环境中
长途运输过程中必须轻拿轻放,严禁与硬物、腐蚀性物品混合堆放
六、安全注意事项
严禁站立踩踏:严禁在水上救援机器人上站立、踩踏、端坐等状态使用
严禁触碰桨叶:严禁在机器人运行时触碰桨叶
严禁空转:设备未入水时切勿启动电机,缺水状态连续运转会导致密封件损坏
充电口密封:下水前务必确保充电口防水盖安装到位,否则可能发生危险
防止异物:使用前应检查推进器没有缠绕异物,使用时注意防止杂物卷入
避免暴力操作:严禁暴力撞击、暴力摔放、暴力投掷
远离明火:严禁与明火接触
注意安全距离:遥控模式下注意把握与滩涂、暗礁的安全距离以免搁浅
指定专人保养:应指定专人进行机器人的保养工作
清洁安全:保养工作必须在安全的情况下进行,严禁用易燃液体清洁机器人
维修规范:修理电器部件时必须关闭电源总开关
严禁危险区域维修:严禁在危险区域开盖、维修
七、常见故障与应急处置
1.推进系统异常
现象:螺旋桨卡滞、推进无力、异常噪音
处理:立即停机,检查推进器是否有异物缠绕,清理后重新测试
2.通信失联
现象:遥控器与机器人信号中断
处理:设备具备失联自动返航功能,会自动返回起航点;操作者可等待设备自动返航或移动至信号更好的位置
3.电量不足
现象:动力下降、速度减慢
处理:立即操控返航,避免电量耗尽导致设备无法回收
4.设备渗水
现象:充电口或电池仓进水
处理:立即停用,取出电池,擦干水分,联系专业维修
5.传感器失灵
现象:定位不准、自动返航失效
处理:检查传感器表面是否清洁,重启设备,如故障依旧需联系厂家检修
如遇无法自行解决的故障,应及时联系设备制造商或售后服务提供商进行专业维修。