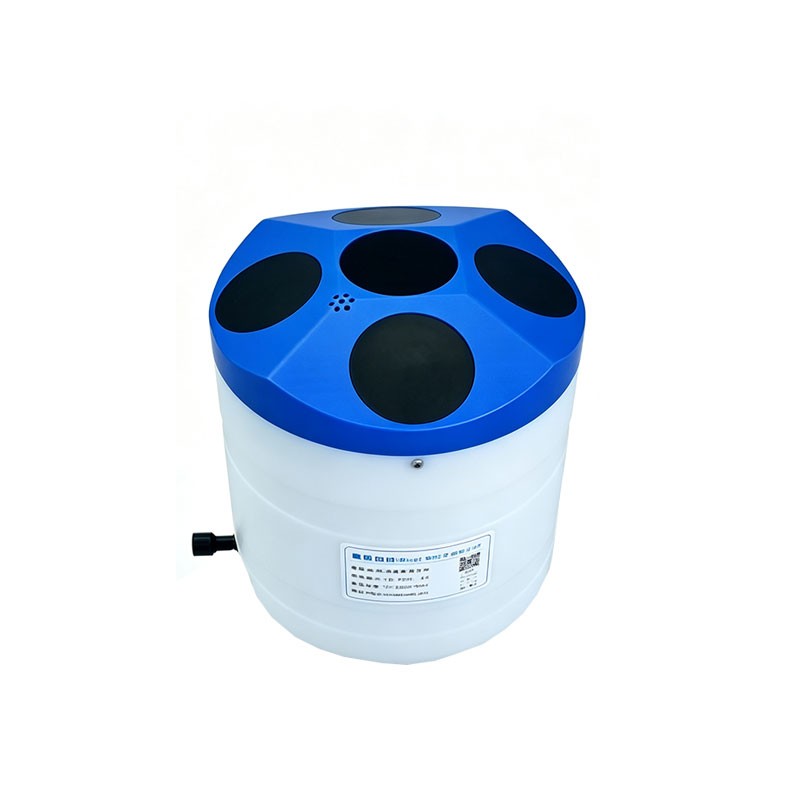
走航式声学多普勒流速剖面仪使用指南
走航式声学多普勒流速剖面仪(ADCP)通过换能器发射声波并接收水体中悬浮颗粒物的散射回波,利用多普勒频移原理测得剖面流速。配合底跟踪或GPS定位,仪器在随船移动过程中即可完成断面流量测验。与传统的转子式流速仪相比,走航式ADCP具有测验效率高、不扰动流场、能获取全断面流速分布等优势,已成为河流流量测验的主流手段。然而,其数据质量高度依赖于现场操作规范——从断面选择、罗盘校准、动底测验,到横渡操控与数据现场审查,任一环节的疏漏都可能导致流量偏差。本指南旨在梳理走航式ADCP作业的通用流程与关键控制点,适用于单频或多频走航式ADCP的流量测验场景,具体操作细节应结合所用仪器型号的厂商手册与所在机构的作业规范执行。
一、测验河段与断面选择
测验断面的代表性直接决定流量数据的可用性。走航式ADCP宜选择水流集中、无大漫滩、水深相对较大且边滩较小的顺直河段,避开变动回水、冲淤剧烈或水草密集的区域。断面应垂直于主流方向,若受条件限制存在偏角,偏角不宜超过10°。对于感潮河段,还需考虑涨落潮流路的顺直性与风浪影响程度。
到达现场后,若对断面条件不熟悉,宜先进行一次试探性横渡。试探横渡无需记录数据,目的在于掌握最大水深及其位置、断面形态、最大流速出现位置以及回流或死水区范围,为后续正式测验的测线布设和仪器配置提供依据。同时应确认两岸具备可用的起点距参照物,如固定桩、桥梁墩柱或大树,并记录其位置。若岸边为垂直壁面(如挡墙、码头),横渡的起止点应距壁面至少等于该处水深的距离,以避免声波旁瓣干扰。
二、仪器安装与现场准备
安装与连接。将ADCP固定于三体船、遥控船或测船专用支架上,确保换能器面水平且朝向正确。必须系挂安全绳,防止仪器意外脱落。开机顺序应为:先启动计算机并关闭所有自动休眠与节能设置,再连接ADCP、GPS及数传电台,逐一验证各设备通信正常。随后核对ADCP内置时钟,确保与标准时间一致。
环境参数测量。使用独立温度计测量水温并与ADCP读数比对,偏差过大时应排查传感器状态。测量水体盐度,若非淡水环境(盐度不为零),须将盐度值录入采集软件,因为声速计算对盐度敏感。精确测量ADCP换能器面至水面的深度(仪器吃水),并注意测量时的船体纵倾与横摇姿态应与实际测验时相近。
罗盘校准。走航式ADCP依靠内置罗盘确定流速方向,尤其在启用GPS参考或进行动底测验时,罗盘精度至关重要。校准应在仪器安装到位后进行,远离车辆、钢质桥梁、工具箱、手机等铁磁性物体。缓慢匀速旋转ADCP至少一周,校准误差以小于1°为佳,超过2°则应重新校准;若三次尝试仍无法达标,可接受结果但须在备注中记录。
三、仪器配置与动底测验
现代ADCP采集软件通常提供基于站点条件的自动配置功能,输入预估最大水深、床沙类型、预期流速与船速后,软件自动生成剖面参数。自动配置结果仍应人工核验,确认盲区、单元尺寸、脉冲数等参数合理。若无自动配置条件,可参考厂商推荐值手动设置,但需格外谨慎。顶部与底部盲区的外推方法在现场可暂用默认设置(通常为幂律法,指数取0.1667),待后处理时再根据实测流速分布调整。
动底测验是走航式ADCP测验中最易被忽视却影响显著的环节。在沙质或粉沙质河床上,水流会使近底泥沙运动,底跟踪测得的速度实际包含床面移动分量,若不校正,流量将被系统性低估或高估。测验前应执行动底测验,方法包括定点法与往返法。定点法需将船锚定或系留于流速较大处,持续记录约600秒,计算上游漂移速度与平均流速之比;系留船比值超过0.01、非系留船超过0.02时,即判定存在动底。若确认动底,应改用GPS作为参考速度,或在后处理中应用动底校正。需注意,GPS参考模式同样要求罗盘已校准,且GPS天线与ADCP换能器之间的偏移量(杠杆臂)已正确录入。
四、横渡测验操作
一切准备就绪后,将船置于起始岸边,在具备至少两个有效深度单元的位置停稳。在软件中选择起始岸别,用激光测距仪或卷尺测量ADCP至水边的距离并录入,随后保持船位静止采集至少10个脉组(ensemble),使起始边缘数据稳定。起始边数据采集完毕后,通知驾驶员缓慢匀速驶离岸边。
横渡过程中,船速应不大于水流速度,且力求平稳,避免急加速、急转向或航向频繁摆动。船速过快会导致深度单元内采样脉冲数不足,流速资料噪声增大。若水流极缓、船速难以控制在水流速度以下,可适当提速但须相应增加横渡次数以累积足够的采样时间。航行中应实时关注软件界面的流速剖面显示与误差速度指标,若发现某深度单元流速异常或误差速度偏大,应记录其位置供后续分析。
接近对岸时提前减速,在距水边适当位置停船,同样测量并录入终点距岸边距离,保持静止采集至少10个脉组后结束该测回。一次完整的流量测验通常要求不少于4个测回,且宜按往返交替方式进行(左岸→右岸、右岸→左岸各若干次),以抵消航向偏差带来的系统误差。各测回流量值与均值之差宜控制在5%以内(小流量或水位变化剧烈时可放宽至5%–10%),若离散度超标,应增加测回数并将全部有效测回参与平均。
五、现场数据审查与设备维护
每个测回结束后,应立即在采集软件中回放数据,检查流速剖面是否连续合理、底跟踪深度是否与断面形态吻合、误差速度是否在可接受范围。重点关注岸边起始与终止位置的有效深度单元数是否满足最低要求(通常至少2个),以及边缘距离是否与实际相符。所有测回完成后,利用软件的流量汇总功能查看各测回的流量与偏差百分比,确认数据整体一致性。离开现场前务必对原始数据文件进行备份,不可仅依赖计算机硬盘中的单一副本。
外业结束后,取出电池,打开仪器箱与电池舱盖,让ADCP及采集模块在通风环境中自然干燥,避免密封圈长期受压或内部结露。检查换能器表面有无损伤或附着物,线缆接头有无进水痕迹。若长期存放,应按厂商要求对电池进行充放电维护。
六、常见问题与应对
底跟踪丢失。多因水深超出仪器跟踪范围、床沙过于松软或含气量高所致。可尝试降低脉冲频率、增大单元尺寸,或切换至GPS参考模式。若GPS也无法提供稳定速度,应考虑改用定点式测验方案。
动底误判。在硬质河床(基岩、卵石)上通常不会出现动底,但若定点测验时船体本身存在缓慢滑移,可能被误判为动底。此时应检查锚泊或系留是否牢固,或改用往返法验证。
罗盘校准反复失败。常见原因是仪器附近存在未察觉的铁磁物体,或旋转过程中速度不均。逐一移除可疑物品后重新校准;若在船上校准,可尝试将船驶至岸边缓流区,减小水流对船体姿态的扰动。
岸边流量估算偏差。ADCP无法测量靠近水边的极浅区域,这部分流量依靠边缘距离与边缘形状外推。起始/终止点距水边越远,外推所占比例越大,不确定度越高。应尽量将测线端点设在满足最低有效单元数的最靠近岸边位置,并准确测量距水边距离。