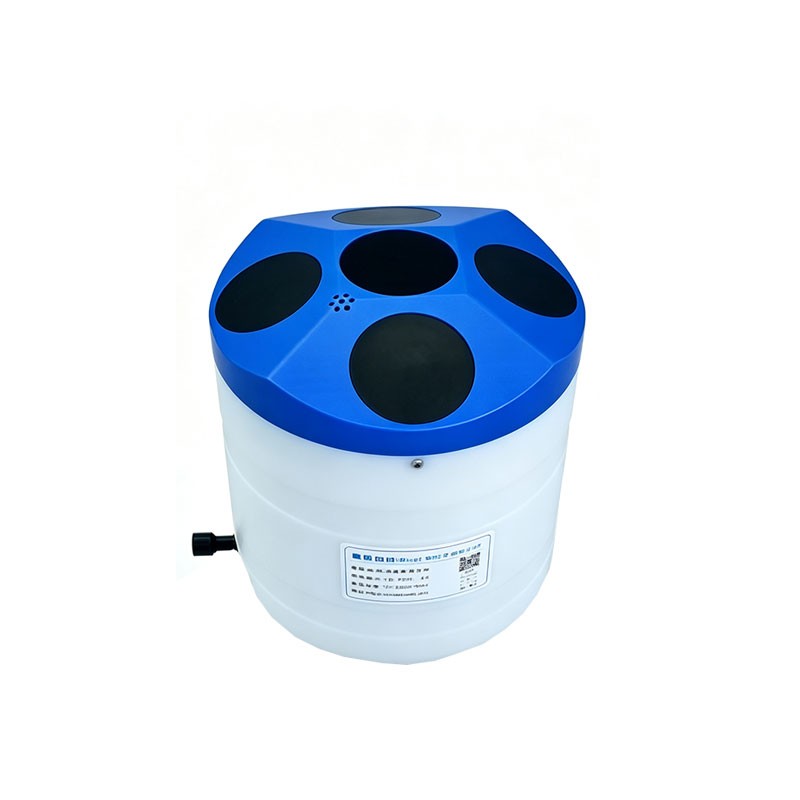
走航式声学多普勒流速剖面仪校准
1. 概述
走航式声学多普勒流速剖面仪(Vessel-mounted ADCP)利用声学多普勒效应,通过船底或船舷换能器向水体发射声波并接收悬浮颗粒、气泡等散射体的回波频移,解算各水层三维流速。仪器在走航状态下同时依赖底跟踪(船对地速度)和水跟踪(水流相对船速度)完成流量与流场观测。
由于换能器老化、波束角漂移、声速参数失配、安装姿态变化、罗经/倾斜传感器偏差以及船体振动等因素,测量值会逐渐偏离真值。因此需要通过实验室检定与现场校准相结合的方式,建立可追溯的修正关系,保证水文测验、河道流量监测、海洋调查等数据的可靠性。
2. 适用范围
本通用内容适用于:
船载走航式 ADCP(300 kHz、600 kHz、1200 kHz 等常见频段)
新购投产前首次校准
周期性复校(通常 12 个月,或按 JJG(交通)138—2017 / 水利行业规程执行)
维修、换能器更换、撞击跌落、数据异常后的临时校准
现场安装完毕后的比测率定与使用期核查
3. 校准依据(常用)
| 类型 | 文件 |
|---|---|
| 国家计量规程 | JJG(交通)138—2017《声学多普勒流速剖面仪》 |
| 国家标准 | GB/T 24558《声学多普勒流速剖面仪》 |
| 水利行业 | SL 337《声学多普勒流量测验规范》、SL/T 426 系列 |
| 海洋/水运 | HY/T 102《声学多普勒流速剖面仪检测方法》 |
| 其他 | 仪器出厂说明书、前次校准证书、波束角与声速模型参数 |
4. 校准前准备
4.1 资料核对
型号、序列号、固件版本、波束数、标称波束角、盲区、单元厚度、历史修正系数。
4.2 标准器与工具
标准流速发生装置:循环水槽或直线拖车系统
标准流速仪:转子式、电磁式或已检定 ADCP
声速剖面仪、标准温度计(精度不低于 0.01 ℃)、盐度计
RTK-GNSS 或差分 GPS(平面误差不大于 0.2 m)
标准计时器、测距设备、倾斜基准台、全站仪
原厂配置软件、数据线、清洁工具
4.3 环境要求
实验室:水温 10–30 ℃,流态平稳,无强电磁干扰
现场:顺直河段或开阔水域,避开闸坝、弯道、桥墩回水区
散射体充足,水深一般不小于盲区 3 倍
走航底跟踪校准时,底质反射良好,水深在仪器有效底跟踪范围内
5. 校准项目与方法
5.1 外观与功能检查
换能器面无划痕、无气泡附着;电缆与接头无腐蚀;开机自检通过;各波束增益、脉冲长度、通信正常。
5.2 传感器子系统校准
| 子项 | 方法 |
|---|---|
| 温度传感器 | 与标准温度计比对,修正声速计算 |
| 倾斜传感器 | 精密倾斜台改变横摇/纵摇,记录偏差(通常要求不大于 ±0.2°) |
| 罗经(航向) | 消声水池或实地朝向正北、正东、正南、正西,计算硬铁、软铁校正量 |
| 时钟 | 与 GPS 时标比对,误差一般不超过 1 ms |
5.3 声速参数校准
现场实测声速,与仪器根据温度、盐度、深度推算的声速值比对。若偏差较大,采用手动声速输入或按以下关系修正流速:修正后流速等于仪器原始流速乘以仪器设定声速除以实测声速。
5.4 流速校准(实验室拖车法)
将 ADCP 固定在水槽拖车支架上,入水 0.5–1.0 m,姿态倾斜小于 1°。
在量程内均匀选取 6–8 个速度点(如 0.2 m/s 到上限)。
每个点稳定后采集不少于 3 次,取平均。
用拖车标准速度与测量值做最小二乘拟合,得到尺度因子和偏移量。
5.5 走航式专用校准(底跟踪 + 水跟踪)
走航式仪器不能只靠水槽定标,必须在实船状态校准两个关键量:尺度因子(scale factor)和换能器—罗经偏角(misapgnment angle)。
| 方法 | 操作要点 | 主要修正对象 |
|---|---|---|
| 底跟踪校准 | 浅水区匀速直线航行,用 RTK-GPS 船速作真值,比对 ADCP 底跟踪速度 | 安装偏角、底跟踪尺度 |
| 水跟踪校准(往返/回转法) | 深水区做往返航线或 L 型机动:先以恒定航向航行,再 180° 反向返回;利用 GPS 解算船速,比较正反航向的水流剖面差值 | 水跟踪尺度因子、罗经偏移 |
| Backtrack-L 机动 | 北、南、东、西四条腿,每条腿稳定 10–30 min,U 型转弯连接,整体分析流速对称性 | 综合偏差与漂移 |
典型判据:
流速误差:不大于测量值的 1% 加 0.005 m/s(频率 300 kHz 及以上)或 ±0.01 m/s(频率低于 300 kHz)
流向误差:不大于 ±2°
底跟踪速度相对误差:小于 1%
倾斜传感器误差:小于 ±0.2°
5.6 剖面深度与层厚核查
用标准深度计比对水深;检查单元厚度、盲区、最大剖面深度是否符合标称值。
5.7 现场比测(可选)
与已检定旋桨流速仪或电磁流速仪在同一垂线多点同步观测,统计系统偏差与标准差。
6. 数据处理与结果判定
计算各速度点示值误差:示值误差等于 ADCP 测量值减去标准参考值。
判断误差是否落在仪器技术指标或规程允许限内。
若超差,更新仪器内部系数(尺度因子、偏角、声速表)或在后处理软件中加载修正方程。
对异常波束单独标注,不强行整体修正。
7. 校准报告内容(通用模板要素)
仪器型号、序列号、频率、波束配置、软件版本
校准地点、时间、环境条件、标准器证书编号
外观与通电检查结果
各换能器波束角、罗经偏差曲线及校正参数
流速标定方程、相关系数、残差分析
底跟踪与水跟踪尺度因子、misapgnment angle
现场比测数据统计表
结论:合格 / 限定使用 / 不合格,建议下次校准日期
8. 周期管理与日常维护
| 项目 | 建议 |
|---|---|
| 全面实验室校准 | 每 12–24 个月 1 次 |
| 现场作业前自查 | 每次出航前做底跟踪静态零点测试、换能器清洗 |
| 期间核查 | 重要任务前用声速计核查温度链,检查 GPS/罗经偏移 |
| 维护 | 使用后用清水冲洗换能器,长期存放晾干并放干燥剂 |
| 禁止事项 | 换能器暴露空气时禁止发射,防止烧晶片 |
9. 常见误差来源与规避建议
声速设错:现场实测声速,不要默认 1500 m/s。
安装偏角漂移:每次拆装或撞船后重做水跟踪校准。
船体气泡:换能器不能内凹,避开侧推器与舵流。
底质太软/太陡:底跟踪失效时改用水跟踪 + GPS 融合。
散射体不足:清水河道可适量投加均匀悬浮介质。
小结:走航式 ADCP 的校准不是单次"标定流速"就结束,而是实验室定标尺 + 实船定偏角 + 每次任务前自查的闭环。只有把尺度因子、声速、姿态、航向四个量都控制住,走航流量和剖面流速才具备计量溯源性。