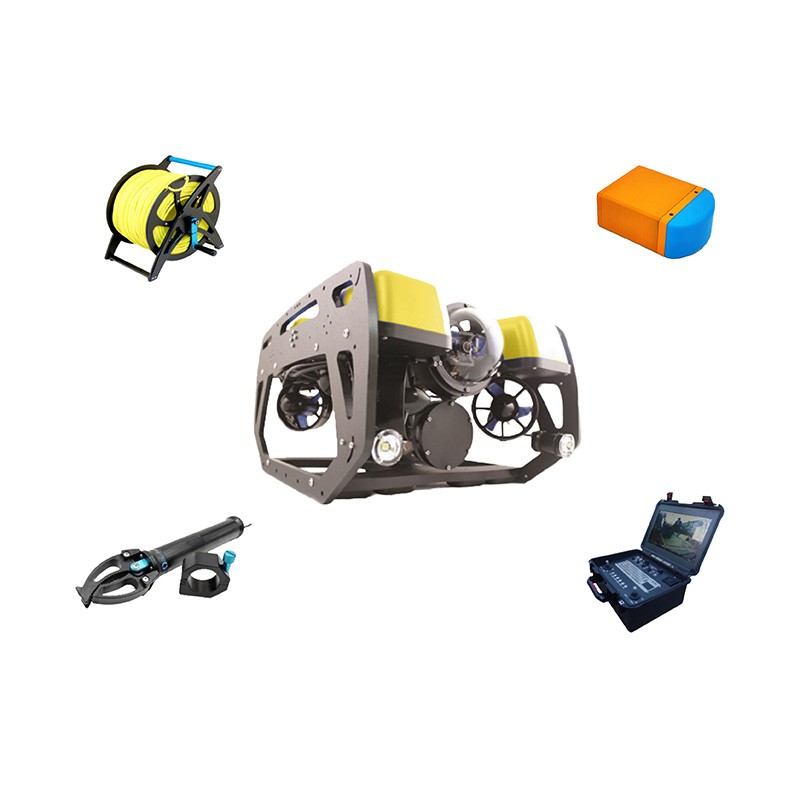
水下搜救(声呐)机器人使用指南
适用对象:经过基础培训的搜救操作人员、辅助人员及现场指挥员
适用场景:内陆湖泊、江河、水库及近海沿岸的水下人员搜寻、沉物定位与疑似目标确认
核心原则:安全优先、先扫后认、人机协同
一、系统概述与安全底线
水下搜救声呐机器人(通常为遥控无人潜水器,ROV)是通过脐带缆与水面控制端连接的探测装备,主要搭载侧扫声呐或多波束声呐、高清摄像头及照明灯,用于替代潜水员进入浑浊、危险或深水区域执行搜索任务。
安全禁令:严禁在急流、雷暴、大风或能见度极低且无定位基准的水域强行作业。设备出现报警、推进器缠绕或舱体进水迹象时,必须立即中断任务并回收。
二、作业前准备(双人互检制)
2.1环境与任务评估
下水前必须确认三项关键信息:水流流向与流速(用于推断目标漂移方向)、水深与底质(泥底易扬尘,石底易卡缆)、水下障碍物分布(渔网、暗礁、沉木)。若在可能产生硫化氢或甲烷的封闭水域作业,需提前检测气体浓度。
2.2设备硬性检查
| 检查项 | 关键动作 | 不合格后果 |
|---|---|---|
| 密封与耐压 | 检查O型圈有无沙粒、裂纹;观察窗无划痕 | 下水即进水短路 |
| 推进器 | 手动拨动桨叶,确认无缠绕渔线、无异响 | 下水后失去动力 |
| 声呐换能器 | 擦拭表面,严禁残留泥沙或气泡 | 图像模糊、漏判目标 |
| 脐带缆 | 全长展开检查,无打结、破皮、接头氧化 | 信号中断或丢机 |
| 电气零位 | 自动定深"关"、手动定深旋钮居中、航向"关" | 通电瞬间机器人失控冲刺 |
通电前最后一步:确认所有防水接头已插紧并锁死,控制面板无报警显示。
三、部署与下水操作
3.1入水姿态控制
利用船侧吊臂或绞车缓慢将机器人放入水中,避免自由落体砸入淤泥。入水瞬间的操作要点:先入水,后解缆——确保机器人完全浮起后再松开吊钩,防止缆绳受力过猛损伤接头。
3.2水下自检(必做)
机器人入水至预定深度后,不要立即开始搜索。先悬停30秒,依次测试:推进器正反转、灯光开关、摄像头图传、声呐软件是否正常出图。确认一切正常后,方可转入作业状态。
四、声呐搜索作业流程(核心环节)
4.1大面积扫测(粗扫)
根据水流方向,在疑似落水点下游划定矩形搜索网格。使用侧扫声呐时,保持机器人距底高度2~5米,航速控制在1~2节,确保声呐条带覆盖无缝隙。
操作技巧:在浑浊水域,推进器搅起的泥沙会严重干扰声呐图像。此时应采用"定高微动"模式——降低推进增益,短促点推,让机器人贴着泥面缓慢平移,而非持续大功率航行。
4.2疑似点标识与复扫(精扫)
当声呐图像出现亮白色回波(硬目标)或规则几何轮廓时,立即在软件中打标记录坐标。随后操控机器人返回该坐标上方,降低高度至1~2米,切换高频量程进行近底精细成像,确认目标轮廓(如人体形态、车辆轮毂、船体结构)。
4.3光学确认(最终判定)
声呐只能发现"异常",不能定性。必须操纵机器人至目标附近,开启强光照明,用摄像头进行视觉复核。若水质极度浑浊,可尝试用机械臂轻轻拨动目标周边淤泥,观察是否有衣物纤维或肢体特征。
五、目标处置与回收
5.1人员目标
若确认发现落水人员,严禁使用机械臂抓取或拖拽。应操作机器人悬停在目标侧上方,利用机械臂投放浮力标记物或系固牵引绳,由水面人员通过绳索缓慢提升,避免造成二次伤害。
5.2物证/沉物目标
对于车辆、船体残骸等大型目标,在声呐定位后,用摄像头记录舷号、车牌、特殊标识等细节,作为后续打捞的依据。若需回收小型物证,使用机械臂夹取时需保持轻柔,防止目标在淤泥中散落。
5.3回收保养
任务结束后,用淡水彻底冲洗机器人本体、推进器及线缆接头,重点清除泥沙和盐分。检查脐带缆有无新出现的磨损点,晾干后再盘绕收纳。
六、常见问题与应急对策
| 现象 | 可能原因 | 现场处置 |
|---|---|---|
| 声呐图像全黑或雪花 | 换能器被泥沙覆盖/接头进水 | 上浮至清水层观察,若无效回收 |
| 机器人不受控旋转 | 推进器缠绕渔网/一侧桨叶损坏 | 切换差速模式尝试脱困,失败则人工回收 |
| 图传断续但控制正常 | 脐带缆受潮或接头氧化 | 降低航速,减少线缆受力,尽快回收 |
| 摄像头起雾 | 舱体微渗漏或内外温差大 | 立即上浮,检查密封,干燥后重新下水 |
特别提醒:若机器人在水下丢失信号且无法恢复,应立即在入水点与最后已知位置之间用侧扫声呐进行拖曳扫测,切勿盲目派潜水员下水寻找设备。