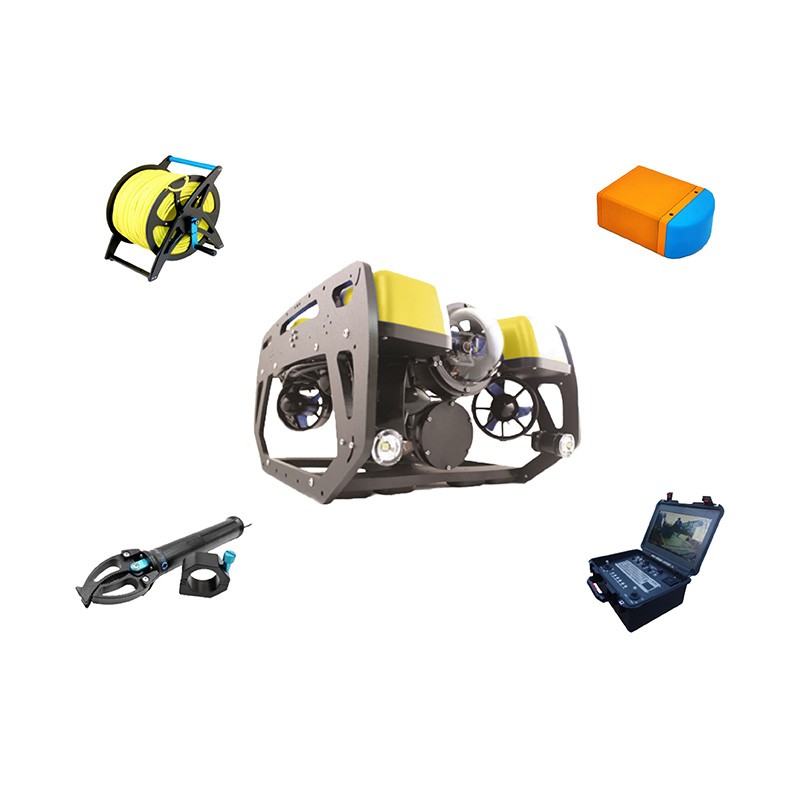
水下搜救(声呐)机器人保养
水下搜救(USAR)机器人在执行生命探测、物体定位及复杂环境勘测任务时,其核心传感器——声呐系统(如侧扫声呐、多波束声呐或成像声呐)的性能直接决定了搜救的成功率。由于水下环境的高压、腐蚀性和生物附着风险,建立一套系统化、标准化的声呐机器人保养流程至关重要。
以下是一份通用的水下搜救声呐机器人保养指南:
一、保养前准备与安全规范
断电与隔离:在开始任何物理接触之前,必须确保机器人完全断电,并断开电池连接。对于高压充电系统,需等待电容放电完毕。
个人防护装备(PPE):操作人员应佩戴防滑手套、护目镜,必要时穿戴防水围裙,防止化学清洁剂或海水溅入眼睛或皮肤。
工作环境:选择干净、干燥、光线充足的室内区域进行拆解和清洁,避免风沙或灰尘进入精密部件。
二、外部清洁与检查
1. 机械外壳与推进器
冲洗:使用淡水彻底冲洗机器人外壳,去除盐分、泥沙和生物残留。特别注意螺旋桨、推进器叶片及关节活动处,这些部位容易缠绕水草或纤维。
检查腐蚀:仔细检查钛合金或不锈钢外壳是否有划痕、凹坑或点蚀现象。轻微划痕可使用细砂纸打磨并重新涂抹防腐涂层。
密封性检查:检查所有O型圈(O-rings)、电缆入口接头和检修盖的密封圈是否老化、变形或断裂。如有异常,立即更换。
2. 声呐罩(Nose Cone / Fairing)
生物附着清除:声呐发射窗口(通常是透明复合材料或特殊塑料)极易附着藤壶、藻类等生物膜,这会严重衰减声波信号。使用软毛刷和非研磨性清洁剂轻轻擦洗,严禁使用硬物刮擦。
表面完整性:检查声呐罩是否有裂纹或气泡。任何结构损伤都可能导致声学畸变或进水。
三、声呐系统专项维护
声呐是机器人的“眼睛”,其维护重点在于电气连接与声学性能校准。
1. 连接器与线缆
防水插头清洁:拔出声呐数据/电源接口,用无水酒精(Isopropyl Alcohol)擦拭金属触点,去除氧化层和盐渍。
线缆巡检:沿声呐线缆走向检查是否有磨损、挤压痕迹或绝缘层破损。重点关注线缆弯曲半径最小处(应力集中区)。
2. 内部组件(仅限专业工程师)
换能器阵列:如果可拆卸,检查压电陶瓷元件是否有碎裂或脱胶现象。
冷却系统:对于油冷或水冷式声呐,检查冷却液液位、颜色及是否有泄漏。按规定周期更换冷却介质,并排除系统中的气泡。
3. 软件与固件
版本更新:检查制造商发布的最新固件,以修复已知Bug或优化图像处理算法。
参数备份:在进行重大维护前,备份当前的声呐配置参数(如频率、增益、波束宽度等),以便恢复。
四、电气与电池系统保养
电池组:
检查电压均衡性,避免过充或过放。
清理电池端子上的腐蚀物。
长期不使用时,应将电池电量保持在40%-60%之间,并存放在阴凉干燥处。
控制单元:
检查主板是否有冷凝水痕迹或腐蚀迹象。
清理散热风扇和风道中的灰尘,确保良好的热管理。
五、功能测试与校准
在完成物理清洁和组装后,必须进行严格的功能验证:
静态测试:
上电自检,确认无错误代码报警。
测试声呐回传图像/数据的实时性与稳定性。
水池/浅水测试:
在受控水域进行悬停、机动测试,验证推进器响应。
对已知尺寸的参考物体进行扫描,评估声呐分辨率和测距精度。
校准:
根据制造商建议,定期进行声呐几何校准和增益校准,确保测量数据的准确性。
六、存储与记录
正确存储:
将机器人存放在专用箱体内,避免阳光直射和极端温度。
在关节和活动部位涂抹少量润滑脂(注意不要污染声呐窗口)。
放入干燥剂以防止内部湿气积聚。
维护日志:
详细记录每次保养的日期、内容、更换的零件、发现的问题及测试结果。
建立电子档案,便于追踪设备健康趋势和预测性维护。
七、常见故障排查速查表
| 现象 | 可能原因 | 建议措施 |
|---|---|---|
| 声呐图像模糊/噪点多 | 声呐罩有生物附着或气泡 | 清洁声呐罩;检查排气阀是否正常工作 |
| 无数据回传 | 连接器松动或线缆断裂 | 重新插拔并锁定连接器;使用万用表检测通断 |
| 测距误差大 | 声呐未校准或存在漂移 | 执行标准校准程序;检查水温补偿设置 |
| 推进器异响 | 螺旋桨缠绕异物或轴承磨损 | 清理异物;检查轴承间隙,必要时更换 |